建設技術情報(第17期) - 無人化・ロボット技術TECH17

検索条件を変更する
展示分類/工種
出展者
出展者の一覧を見る

全4件中 1~4件目を表示

インフラ分野のDX技術・i-Construction2.0技術 / B-22 AI制御による不整地運搬車(クロラーキャリア)の自動走行技術

熊谷組は社会から求められる建設サービス業の担い手としていつの時代も社会課題と真摯に向き合い、
目指す社会の実現に貢献していきます。
社会はかつてない速さで変化し、人々の暮らしや価値観は多様化しています。こうした時代にあって、
私たちがつくるのは、単なる建物や構造物だけではなく、そこに集う人々とともにつくりあげていく
コミュニティだと考えています。
品質に優れたものを安全につくることはもちろん、私たちが関わる全ての皆様を深く知り、その思いに
共感し、さらには私たちがつくるものを使う人、10年後も20年後もそこに集う人たちを思いやり、
どうお役に立てるか考え、行動いたします。

無人化施工技術は、遠隔地から無線通信技術を利用し、遠隔操作式建設機械を用いて施工する技術の総称です。
主に自然災害被災地の危険性が高い施工現場より、離れて設置した操作室で遠隔操作し、オペレータの安全を確保する施工方法です。
能登半島地震国道249号啓開作業では、ネットワーク対応型無人化施工システム、AI制御による不整地運搬車の自動走行技術を導入し、初の夜間施工で土砂運搬作業の効率化を図りました。無人化施工VR技術は、遠隔操作でありながら実際に搭乗した体感に近い環境で操作できる技術です。
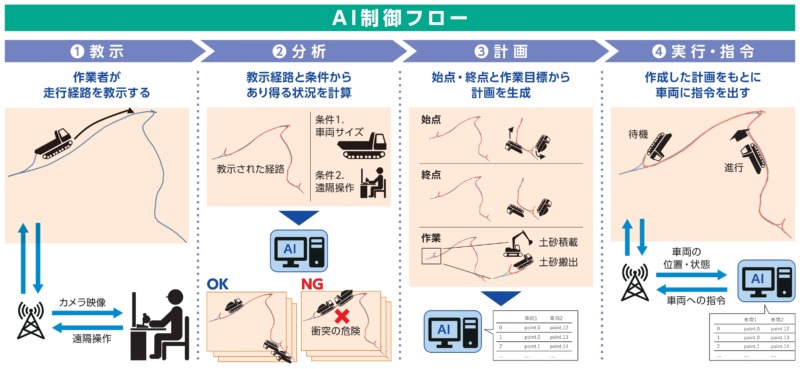
AI制御による不整地運搬車(クロラーキャリア)の自動走行技術
株式会社熊谷組 首都圏支店 営業部  担当 / 久保崎 学

インフラ分野のDX技術・i-Construction2.0技術 / B-09 防水シート自動溶着・品質管理システム

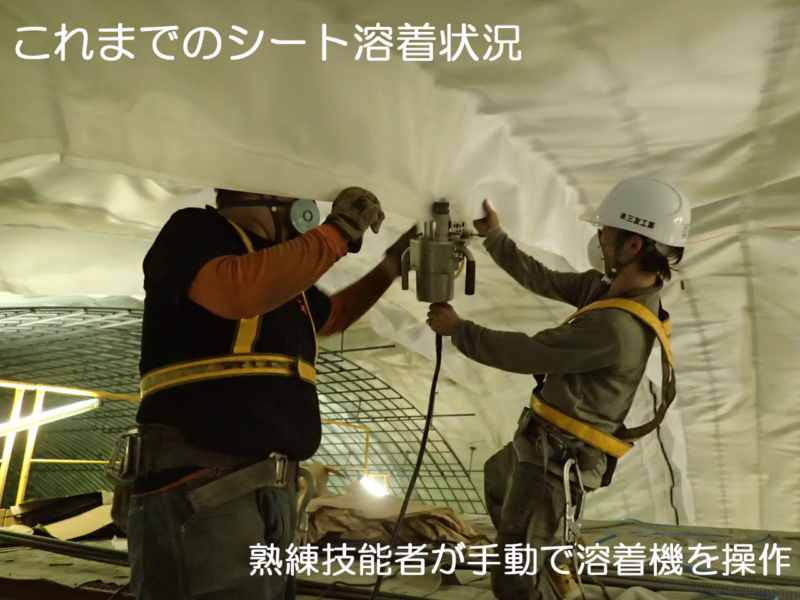
 山岳トンネルにおける防水シートの施工は、覆工コンクリートの耐久性や供用後の漏水抑制に直結する重要な工程です。その一方で、防水シートの溶着作業は、狭隘な高所で重量物を取り扱う作業となっています。具体的には、技能工が手作業で溶着機の向きや速度を調整して、シートの「よれ」や「たわみ」に対応する必要があります。この調整は技能工の経験や熟練度に依存しており、品質のばらつきや省人化を妨げる要因になっていました。また、品質管理も溶着箇所の5箇所に1箇所程度の割合で抜き取り検査を手作業で行っています。
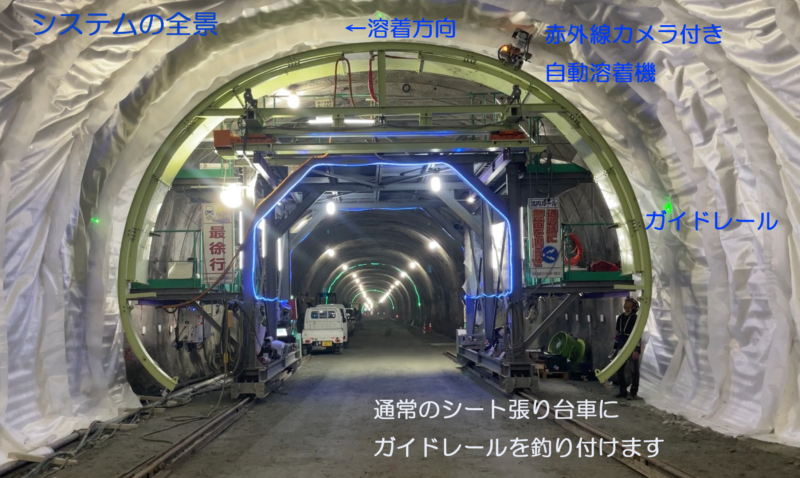
 本技術は、トンネルの防水シート溶着作業における熟練技能工の挙動を機械的に再現する自動溶着機と、施工と同時に品質確認を行う熱画像リモートセンシング機能を一体化した施工システムです。

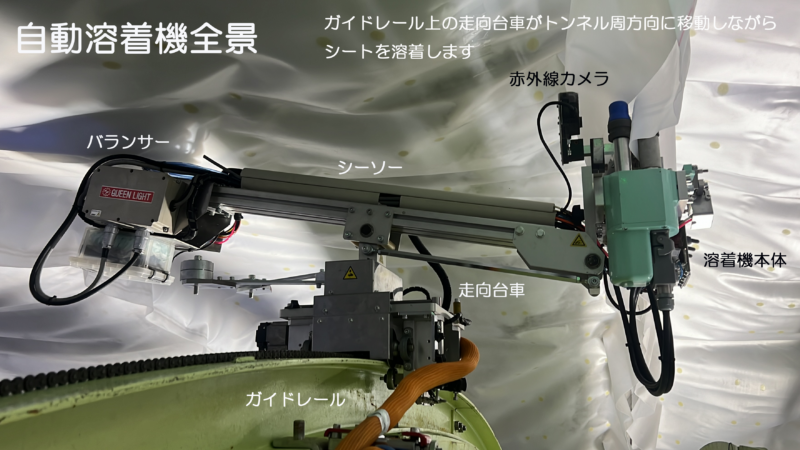
 本技術の自動溶着機は、トンネル断面形状に追従するガイドレール上を走行し、シーソー、バランサー機構およびエッジコントロール機構によりシートの「よれ」や「たわみ」に対応して溶着方向や溶着速度を自動で調整できます。これにより、熟練技能工が行っていた溶着機の微調整を機械的に再現し、安定した溶着部の品質を確保できるようにしました。
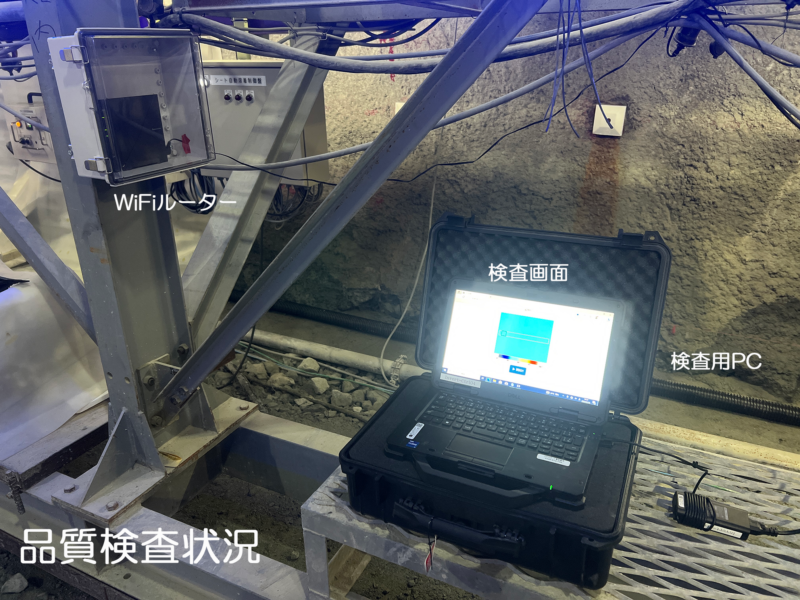
 また、品質管理については、溶着直後の温度分布を赤外線カメラで取得し、施工時に品質判定を行う熱画像リモートセンシング技術を山岳トンネルに展開しました。これにより、施工時にリアルタイムで品質を確認することが可能となり、不具合への即時対応、施工記録の自動保存、維持管理段階で活用可能な数値データの自動取得を可能となりました。

  • 防水シート自動溶着・品質管理システム
  • 防水シート自動溶着・品質管理システム
  • 防水シート自動溶着・品質管理システム
  • 防水シート自動溶着・品質管理システム
NETIS登録No. KK-230038-A
五洋建設株式会社 土木部門 土木企画部  担当 / 稲田 憲武

インフラ分野のDX技術・i-Construction2.0技術 / B-04 自動運転ローラARMs

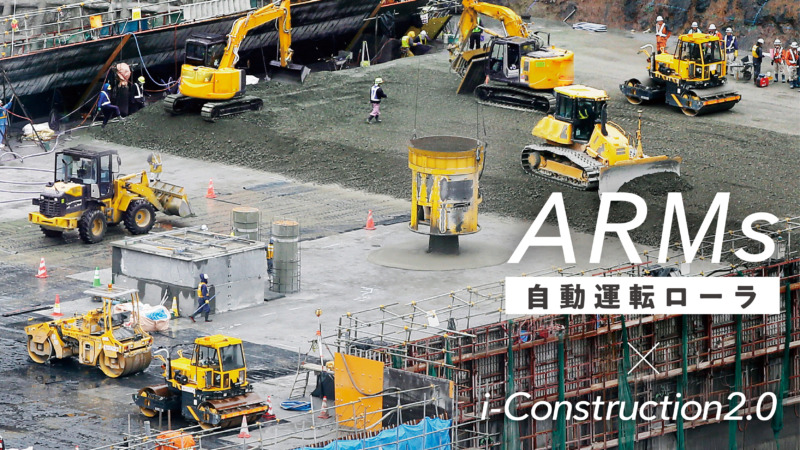
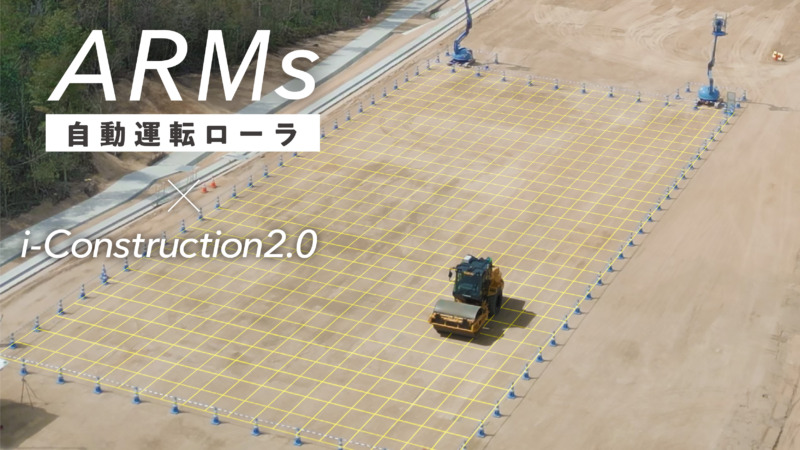
【自動運転ローラSV514 ARMs】
・自動/遠隔(近距離)/手動運転がボタン一つで切替が簡単
・システム監視/遠隔監視(車載カメラ)/緊急ブレーキで施工が安全

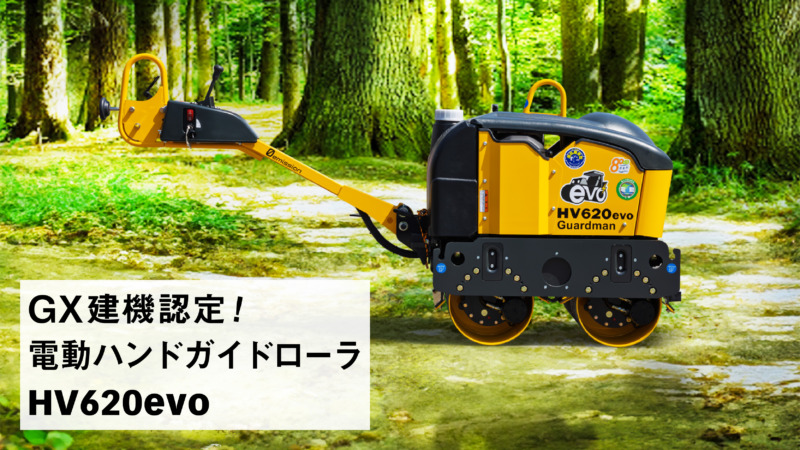
【電動ローラHV620 evo】
・バッテリ交換式のハンドガイドローラ
・高い静音性で夜間工事や騒音を避けたい現場に最適

【自動運転ローラARMs】建設業界のあらゆる現場で人手不足が急速に進んでおり、i-Construction2.0が示す自動化の流れは必須となっています。また、労働時間の規制、安全・環境規制の強化、工事内容の高度化にともない建設工事が長期化していますが、複数台稼働や、他建機との連携が進むことで、工期の短縮化にも貢献することができます。更に、機械の運転に専門的な技術や知識は不要となり、一般の方にも働いて頂けるかもしれません。自動運転ローラの業界標準機プロジェクトは、土工だけでなく舗装工にも枠組みを拡大中です。
【電動ローラHV620 evo】ハンドガイドローラは、舗装の補修工事や歩道、開削工などの狭隘な施工現場で使用されるため、現場内に排気ガスがこもったり、オペレータがその臭気にさらされたりする場合も多い機械です。電動化は、排出されるCO2を低減して地球環境を守るだけでなく、健康被害からオペレータを守る意義もあります。2026年4月には、国土交通省によって創設されたGX建設機械認定制度に、ローラとしては初めて認定されました。

  • 自動運転ローラARMs
  • 自動運転ローラARMs
  • 自動運転ローラARMs
酒井重工業株式会社 次世代事業開発部 事業開発室  担当 / 眞壁 淳

インフラ分野のDX技術・i-Construction2.0技術 / B-11 自動削孔機(A-RPD、ABM-10)

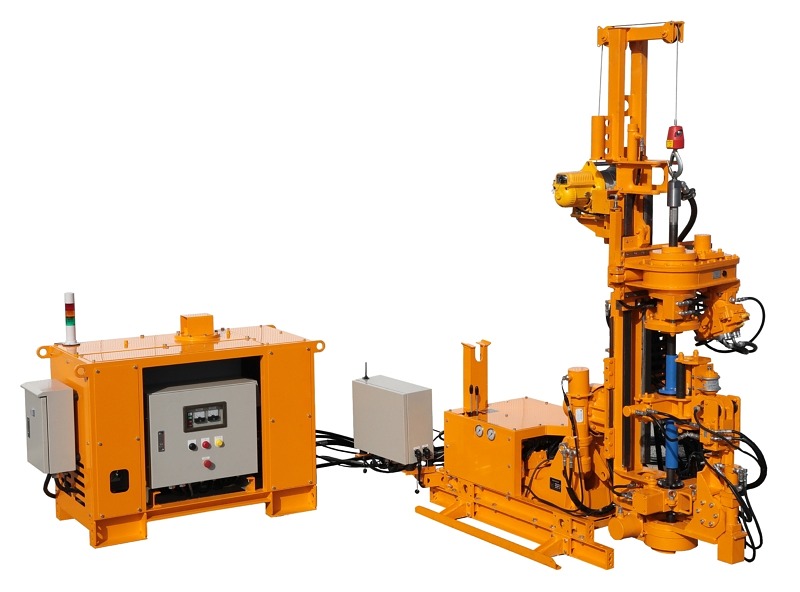
削孔技術でインフラの安全を支える最新の自動化施工マシンを出展しています。
これまでオペレータの熟練度や危険作業への対応が課題だったグラウト工事やアンカー工事において、安全性と生産性を飛躍的に向上させた2つの技術をご紹介します。

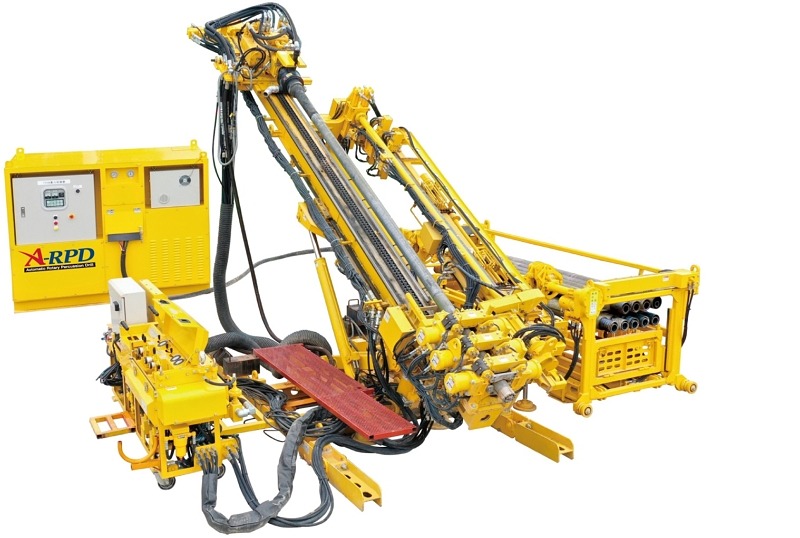
A-RPD(自動削孔機)
ロッドの接続から削孔、引き抜きまでの一連の工程を自動化。
危険な人力作業を無くし、施工の安全と効率化を両立します。

ABM-10(小口径自動削孔機)
ダムの基礎処理工事などで活躍するコンパクトな自動削孔機です。
ボタン一つで自動施工が行え、オペレータのスキルに依存しない均質な施工品質と省人化を実現。
建設現場の人手不足解消にも貢献します。

A-RPD(自動削孔機)
特徴:
①削孔作業の全ての操作を自動化
②地質状況に応じた制御削孔を実現
③熟練オペレータレベルの削孔能率

主要適用工種:アンカー工事、ボーリング工事

【自動削孔プログラム】
自動削孔プログラムは、地質状況に応じて最適な削孔方法で施工することや二重管の接続、インナーロッドとアウターケーシングの抜管作業を自動で安定的に実施することができます。

【施工管理システム】
施工管理条件(削孔深度、削孔角度、回転圧力、給進圧力、パーカッション圧力、送水量等)を管理操作盤(タブレットPC)から設定することでリアルタイムに管理・監視することができます。

【管理操作盤(タブレットPC)】
タッチパネル式のタブレットPCでリアルタイムに施工時のデータをディスプレイに表示します。
Wi-Fi接続することで遠隔での操作可能です。

【NETIS】
登録工法:CB-240033-A

【仕様】
・削孔径:90mm~135mm
・機械寸法(L×W×H):5,940×2,200×1,750
・質量(本体):本体:3,940kg 操作盤:600kg

 パワーユニット
・質量(本体):2,240kg
・電動機:75kW-4P

ABM-10(小口径自動削孔機)
特徴:
①ボーリング作業の全ての操作を自動化
 自動削孔開始ボタンを押すだけですべて無人で削孔
②地質状況に応じた自動削孔を実現
 削孔データを蓄積でき、地質状況に応じた自動削孔を実現。
③熟練オペレータと同じレベルの削孔能率
 安定した生産性、施工量を確保。

主要適用工種:ダム基礎処理工(岩盤グラウチング、カーテン・ブランケットグラウト)、薬液注入工

自動削孔開始ボタンを押すだけで、削孔からボーリングロッドの継足し(接続)、引き抜き・回収までをすべて無人で自動施工。オペレータ1名による複数台の集中管理が可能地盤変化・ジャミングの自動検知アルゴリズム地質状況の変化をシステムが自動検知し、瞬時に最適な速度・削孔条件へと制御プログラムが自動変更。地盤ロック(ジャミング)の前兆を適切に捉えてトラブルを回避し、熟練オペレータと同等の高い削孔能率を実現。

【NETIS】
登録工法:QS-250001-A

【仕様】
・削孔径:90mm~135mm
・機械寸法(L×W×H):3,055×820×2,320
・質量(本体):本体:1,040kg

 パワーユニット
・質量(本体):520kg
・電動機:11kW-4P

  • 自動削孔機(A-RPD、ABM-10)
  • 自動削孔機(A-RPD、ABM-10)
NETIS登録No. CB-240033-A (A-RPD)
日本基礎技術株式会社 技術本部 技術部  担当 / 京田 裕二
検索条件を変更する