インフラ分野のDX技術・i-Construction2.0技術 / D-01 建設現場の生産性向上と将来の担い手確保に向けた取組
ちば県ブースであそぼう!
社会資本の整備や災害時の迅速な応急対応を行うには、地域に根ざした建設業の存在が必要不可欠であるが、建設業は少子高齢化を背景に、中長期的な担い手不足が課題となっているため、千葉県では「生産性の向上」や「担い手確保」の取組を行っている。
- TEL043-223-3273
- MAILgijutu39@mz.pref.chiba.lg.jp


全29件中 1~20件目を表示
社会資本の整備や災害時の迅速な応急対応を行うには、地域に根ざした建設業の存在が必要不可欠であるが、建設業は少子高齢化を背景に、中長期的な担い手不足が課題となっているため、千葉県では「生産性の向上」や「担い手確保」の取組を行っている。
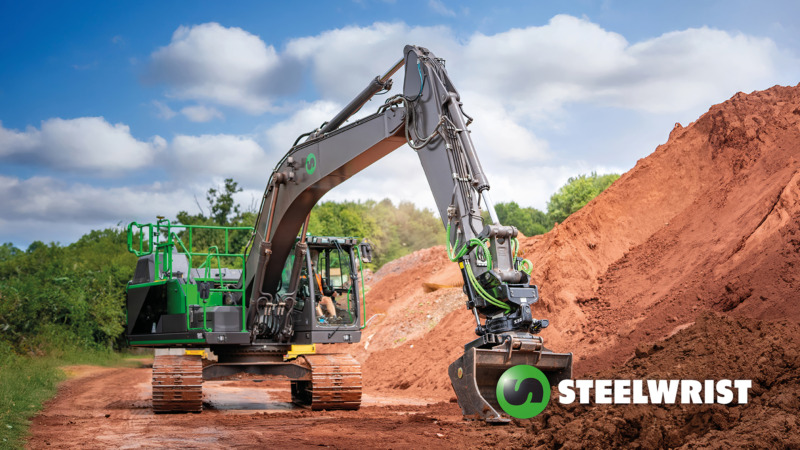
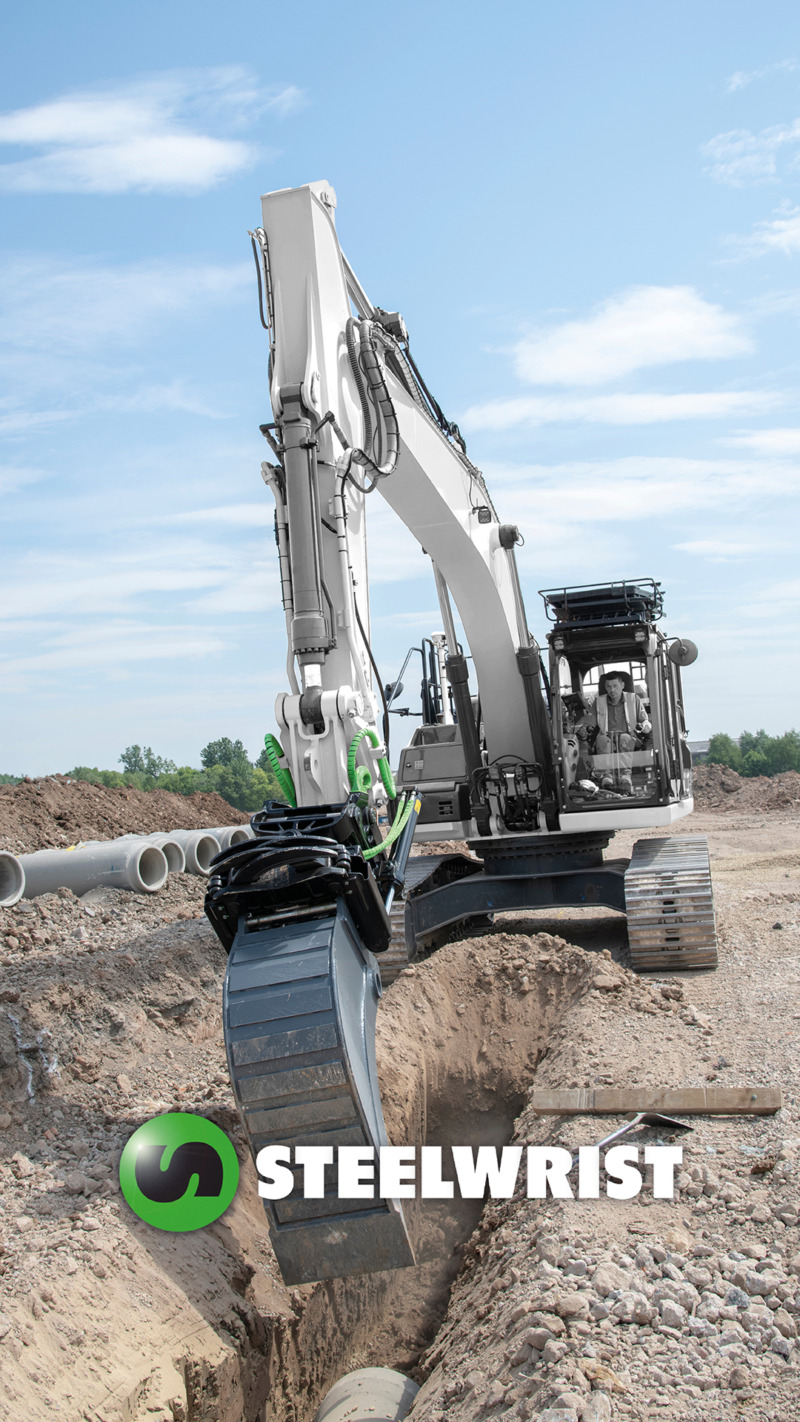
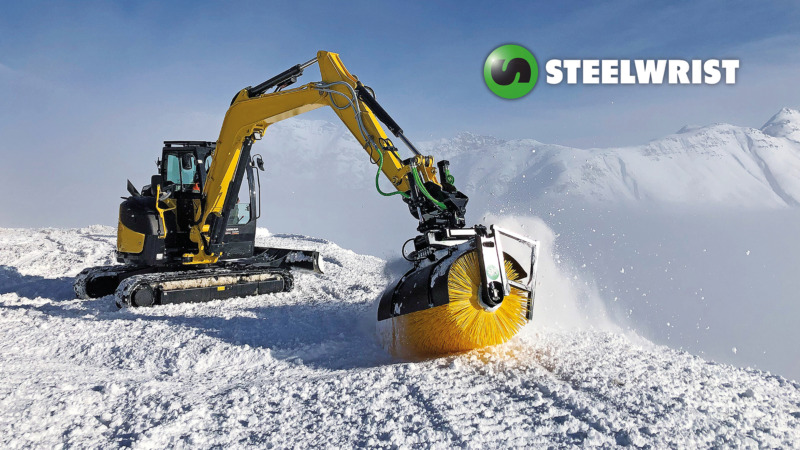
油圧ショベルのバケットやアタッチメントの向きを自由に変えることができる、人間でいうと手首の機能を持った油圧式アタッチメントです。
傾けたり(チルト)、回転(ローテーション)させることによって、特に狭隘な工事現場での作業の自由度と精度が大きく向上します。
チルトローテータの機能は主に以下の4つです。
1.チルト機構
アタッチメントを片側45°、左右で90°傾けることが可能
2.ローテーション機構
アタッチメントを360°無制限に回転させることが可能
3.グリッパー機構
チルトローテータの回転部に設置されたグリッパー(カニ爪)でモノを把持して移動できる。
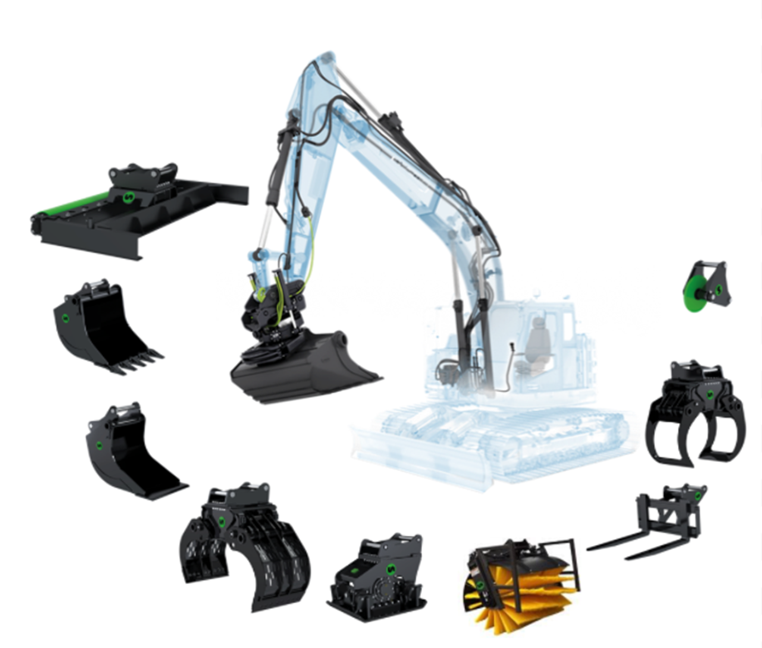
4.クイックカプラー機構
チルトローテータ下部に標準装備のクイックカプラにより、油圧ショベル用さまざまなバケットの他、油圧式アタッチメント(マルチグラップル、コンパクター他)にオペ席から離れることなく、簡単に付け替えることができる。
| NETIS登録No. | TH-240032-A |
|---|
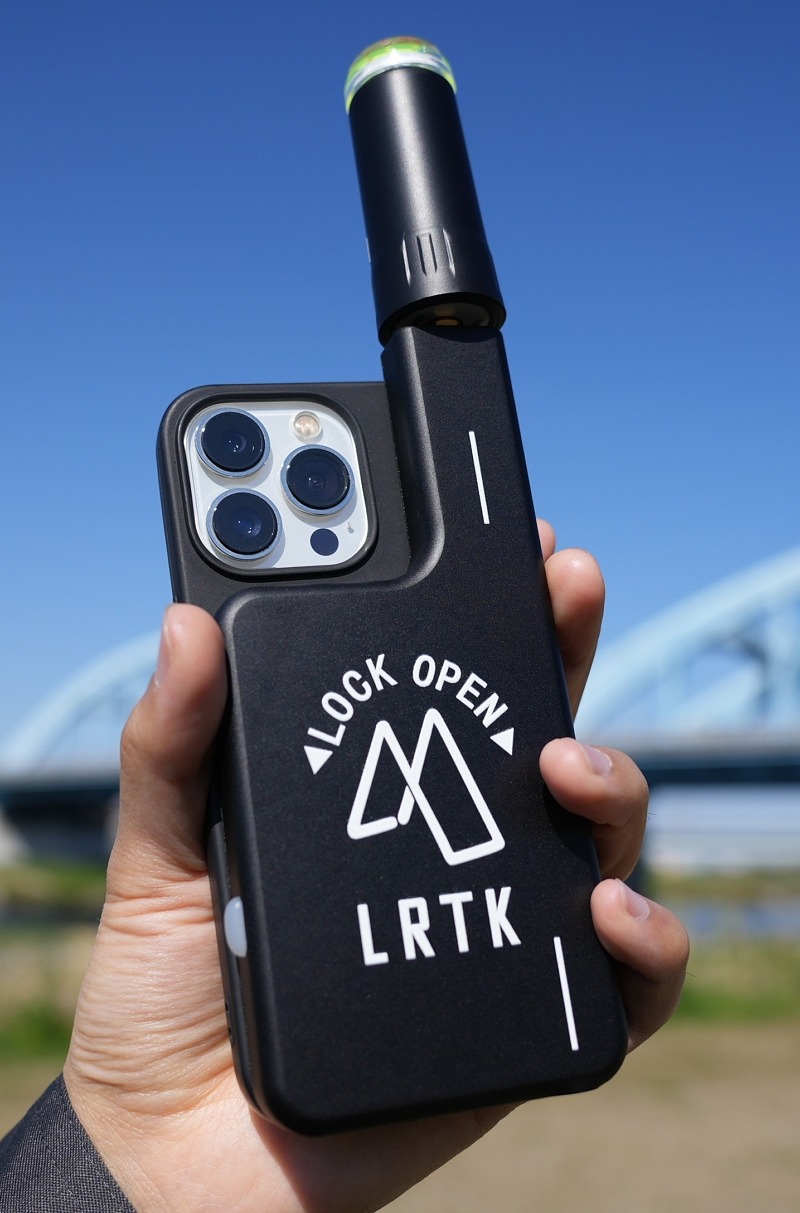
スマホが㎝精度の万能測量機に!
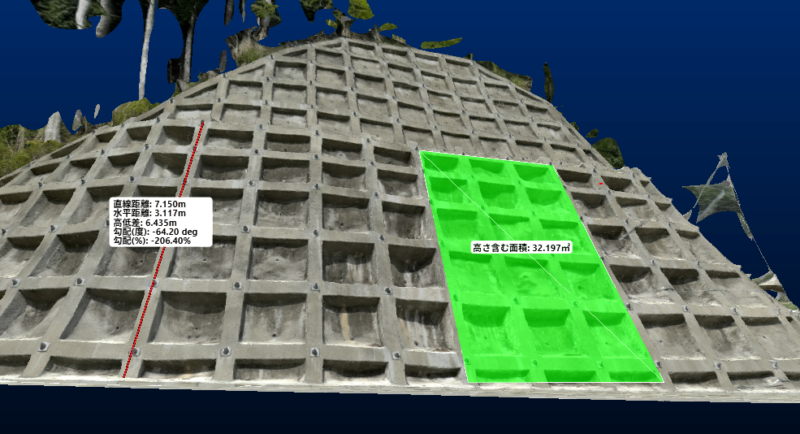
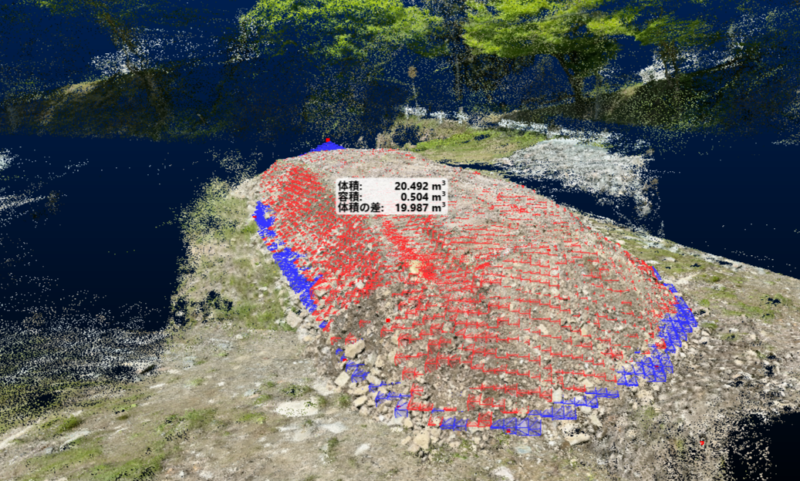
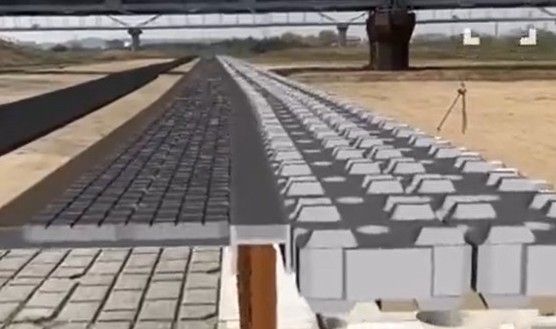
高精度GPS端末「LRTK」はスマートフォンやタブレットに装着するだけで、㎝精度測位から3D点群スキャン、位置ずれしないARや座標誘導など、多彩な機能をスマホ1台で完結できます。
NETIS登録技術です。
撮影時には位置・方位を高精度記録し、クラウド管理・共有が可能。CLAS対応でネット圏外でも測位可能です。
点群からオルソ画像を生成し、自動でDXF・DWGの図面作成まで出来ます。
土木・建設からインフラ管理まで幅広い分野で活用でき、現場の作業効率化に貢献する次世代測位ソリューションです。
問合せはこちら
03-6456-4323
https://lefixea.jp/
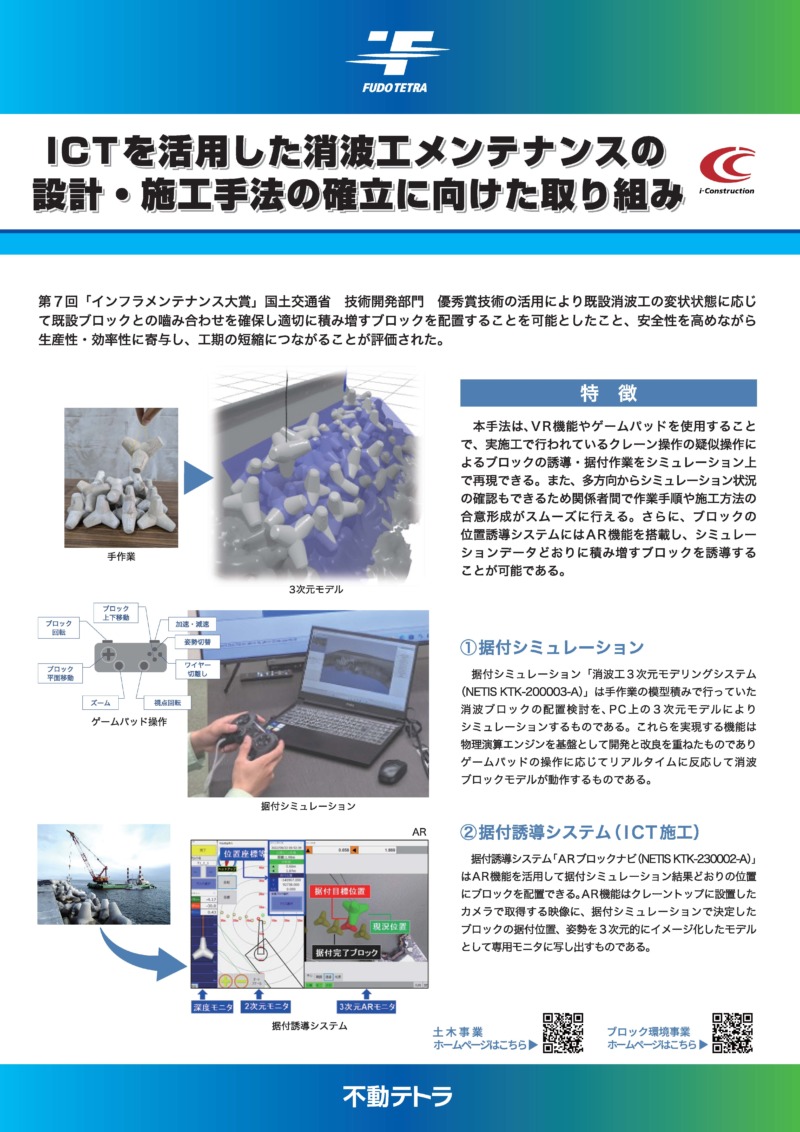
①これまでは、主に模型で行っていたテトラポッドなどの消波ブロックの配置検討に代わり、ゲームパッド操作でリアルタイムに最適な配置をシミュレーションできる「消波工3次元モデリングシステム」の導入することで、PC上で素早く検討できるようになります。さらに、実際のクレーン作業でも「ARブロックナビ」技術を使い、クレーンのカメラ映像に目標位置を重ね合わせてオペレーターを分かりやすく誘導します。このように事前計画から現場施工までを一貫してデジタル化することで、工事の安全性と生産性が格段に向上します。本技術は、工期短縮を実現した革新的な取り組みとして、国土交通省の第7回「インフラメンテナンス大賞」技術開発部門にて優秀賞を受賞しています。
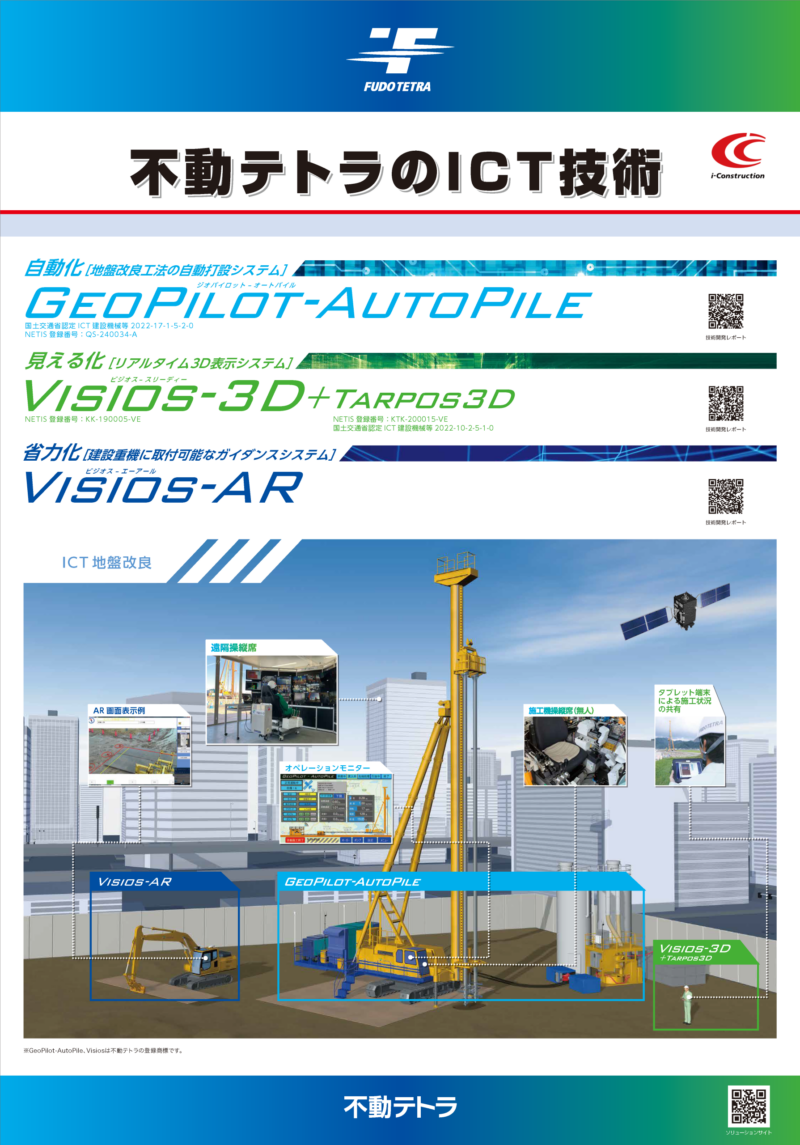
②従来、施工機はオペレータによる手動操作で地盤改良施工をしていたが、本技術は施工機に搭載したコントロールユニットを用いることで自動制御を実現したため、施工機操作を簡素化でき、施工性および、建設業界での担い手不足の解消、更なる省力化に貢献していきます。2024年に第26回国土技術開発賞にて「優秀賞」を受賞し、2026年には、国土交通省令和8年度活用促進技術として選定されています。
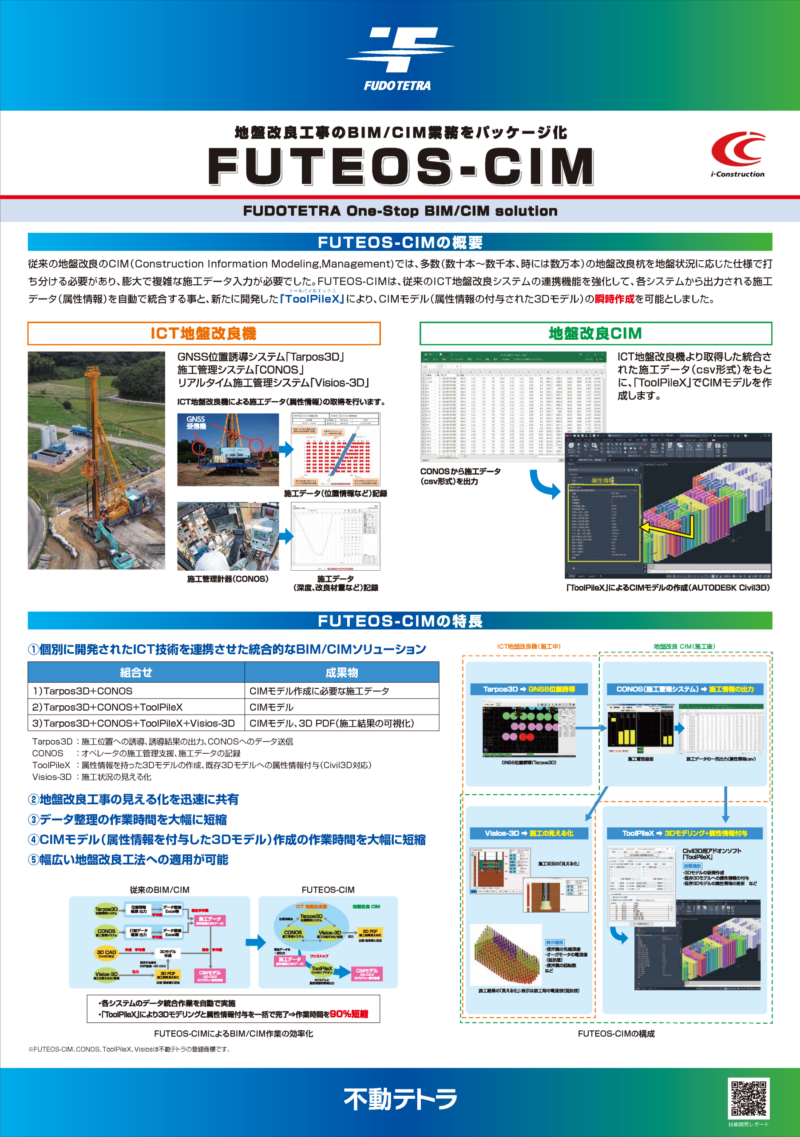
③地盤内の施工状況をリアルタイムにアニメーション表示し、クラウドを介して現場や事務所間で情報共有が可能です。また、GNSS位置誘導により打設位置へ施工機を高精度に誘導します。さらに施工結果をCIM対応の3次元モデルとして可視化し、従来の帳票に加えて直観的な改良品質の確認を実現。高精度な施工と効率的な品質管理を両立します。
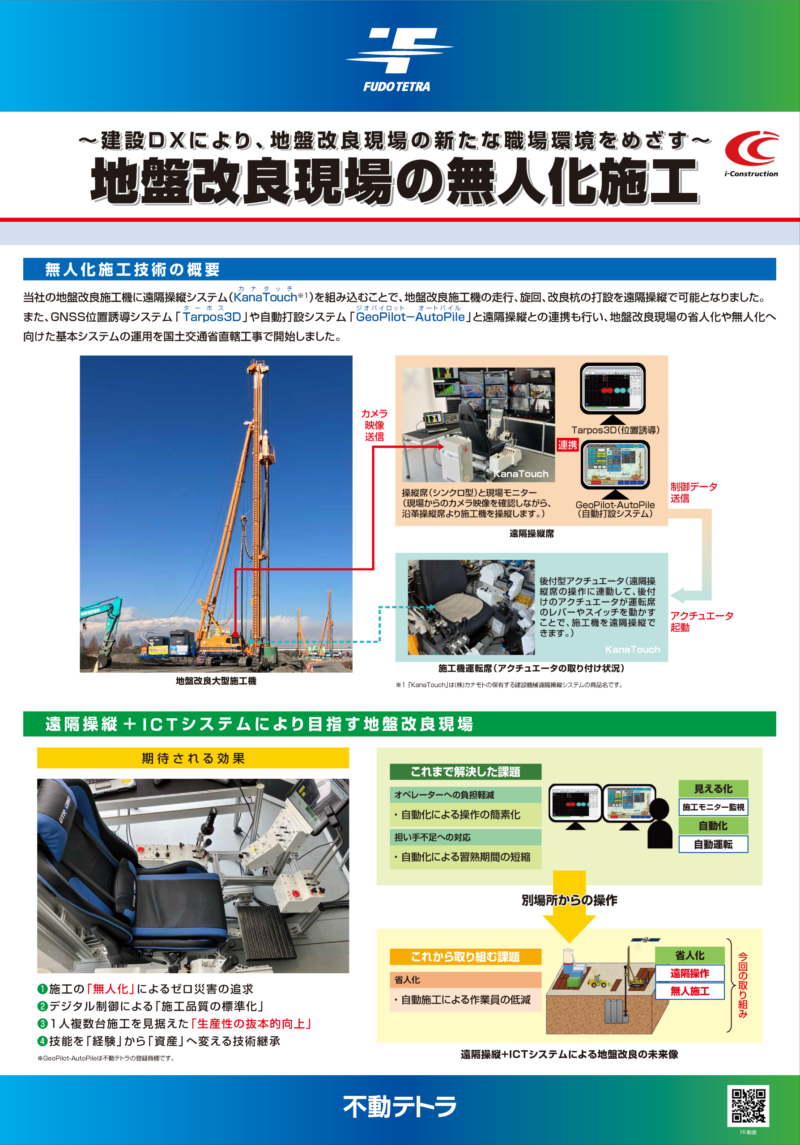
④遠隔操縦室のモニター確認とレバー操作により、機体側アクチュエータを作動させて施工機を遠隔操縦します。さらに自動化施工システムを搭載し、地盤改良杭造成の一連の操作を自動化することが可能となり、地盤改良現場の無人化を実現する技術です。本技術は、2026年には国土交通省直轄の地盤改良工事において、世界初となる120t級大型施工機での遠隔・自動化施工を実現しています。
| NETIS登録No. | QS-240034-A |
|---|
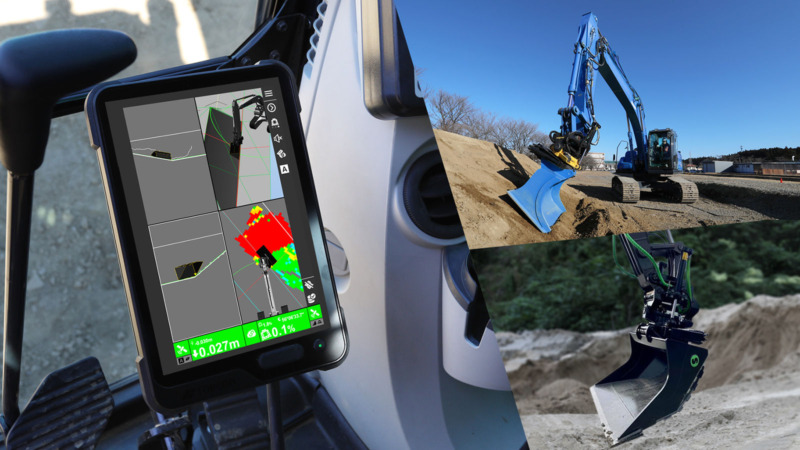
チルトローテータ対応のマシンコントロールシステムは、ショベルカーの先端に取り付けたバケットを自由に傾けたり回転させたりできる「チルトローテータ」と、GPSや各種センサーを活用して掘削位置や高さをリアルタイムに案内する「マシンコントロール」を組み合わせたシステムです。これにより、ショベルカーは人の手首のようにバケットを細かく動かしながら、設計データに基づいた正確な施工を行うことができます。
オペレーターは複雑な形状の掘削や整地作業を効率よく行うことができ、従来は熟練した技術や経験が必要だった作業でも、熟練のオペレーターでなくても高い精度で施工できるようになります。また、機械の移動や掘り直しを減らせるため、作業時間の短縮や省人化、安全性の向上にも貢献します。道路工事や法面整形、水路施工などの現場において、施工品質の向上と生産性向上を同時に実現するシステムです。
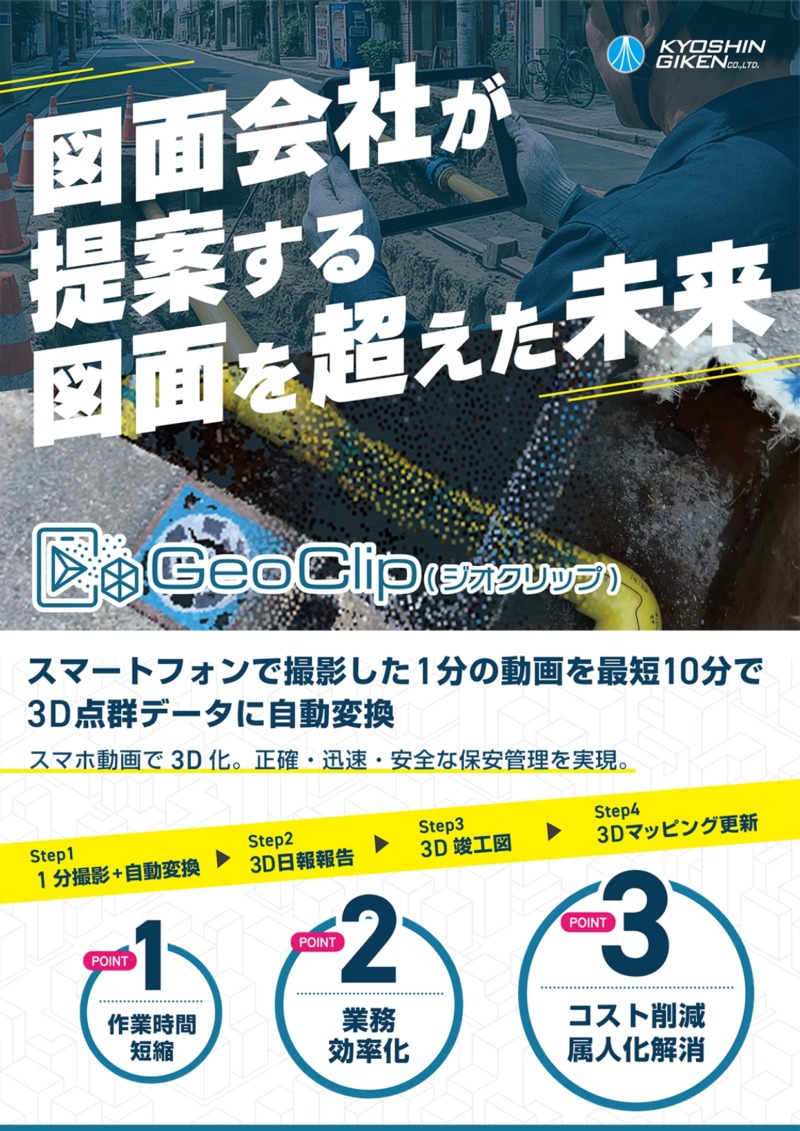
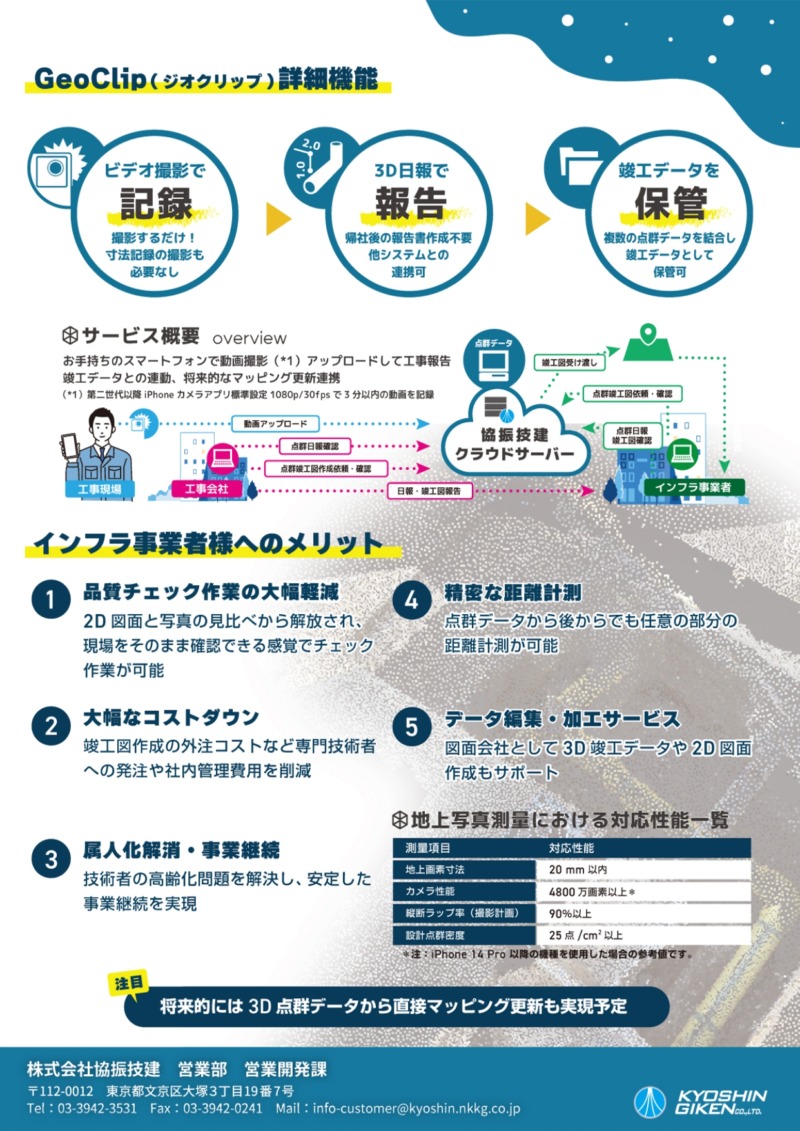
点群生成WEBサービスでは、スマートフォンで現場を“動画撮影するだけ”で、点群データを生成できます。
昨今だとスマホのLiDAR(ライダー)スキャナ機能を利用したものもありますが、本製品はそんなスマホの機能も不要です。複雑な操作や専用機器は不要です。
スマホカメラで撮った動画をアップロードすると、最短10分で点群が自動生成されます。
また、専用の青いプレートを置くだけで、正確なスケール情報も自動的に再現されます。
担当者の方が、特別な訓練なしで扱える点が特長です。
生成されたデータは、PCブラウザからすぐに確認できます。
ソフトのインストールは不要で、点群・動画・写真をすべてクラウドに一元管理できます。
また、閲覧権限は当社が会社ごとに設定するため、セキュリティ面も安心です。
URL共有にも対応しており、関係者間で素早く情報を共有できます。
必要に応じて、点群整理・CADモデリングなどの後続作業も支援可能です。
図面会社としての運用ノウハウも活かし、クラウド経由での安全なデータ連携をサポートします
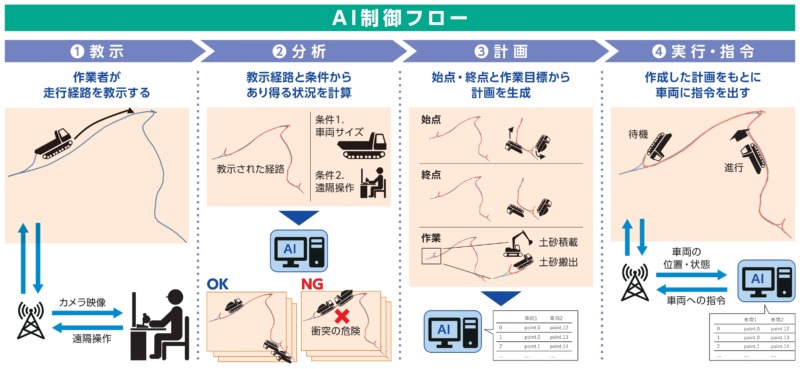
無人化施工技術は、遠隔地から無線通信技術を利用し、遠隔操作式建設機械を用いて施工する技術の総称です。
主に自然災害被災地の危険性が高い施工現場より、離れて設置した操作室で遠隔操作し、オペレータの安全を確保する施工方法です。
能登半島地震国道249号啓開作業では、ネットワーク対応型無人化施工システム、AI制御による不整地運搬車の自動走行技術を導入し、初の夜間施工で土砂運搬作業の効率化を図りました。無人化施工VR技術は、遠隔操作でありながら実際に搭乗した体感に近い環境で操作できる技術です。
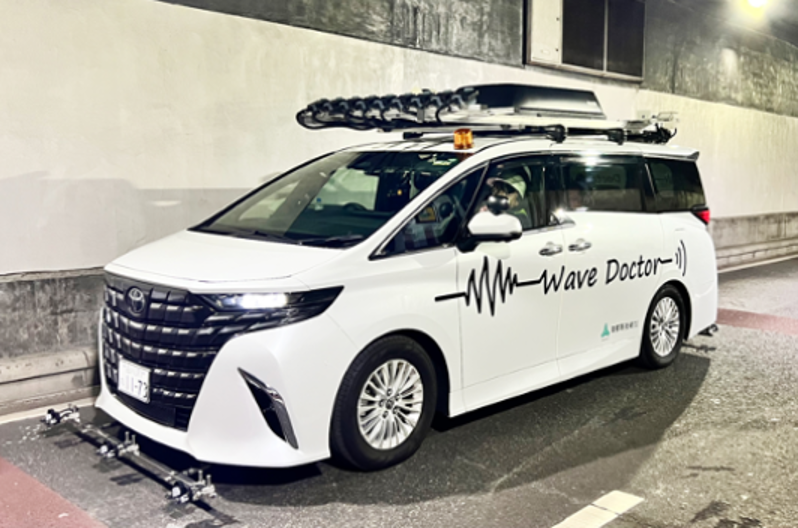
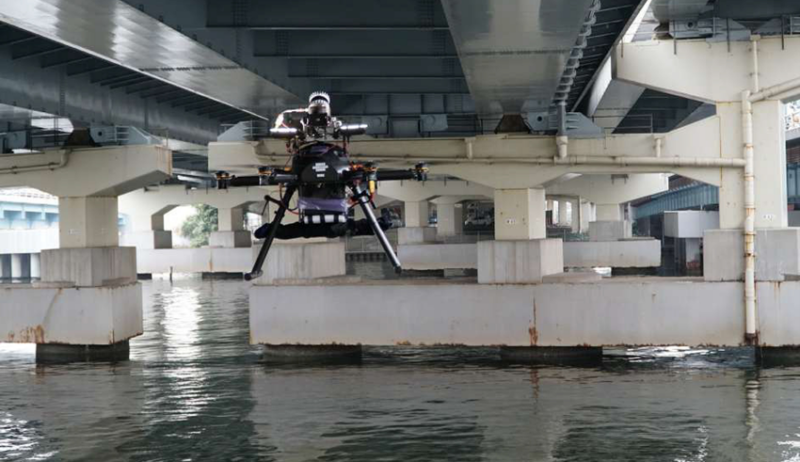
次世代メンテナンス技術とは、私たちの生活に欠かせない道路や橋などの「社会インフラ」を、できるだけ長く大切に使い(長寿命化)、効率よく守り続けるための先進的な技術のことです。これまでは人の経験値に頼ってきた点検業務をデジタル技術やロボットなどの機械を組み合わせて点検のスピードや正確さを高めることを目的としています。
具体的な取り組みとして、点検をパワーアップする支援技術の活用や開発を行っています。ビッグデータを効率よく処理・管理し、点検業務のDXを推進しています。
| NETIS登録No. | CB-240005 |
|---|
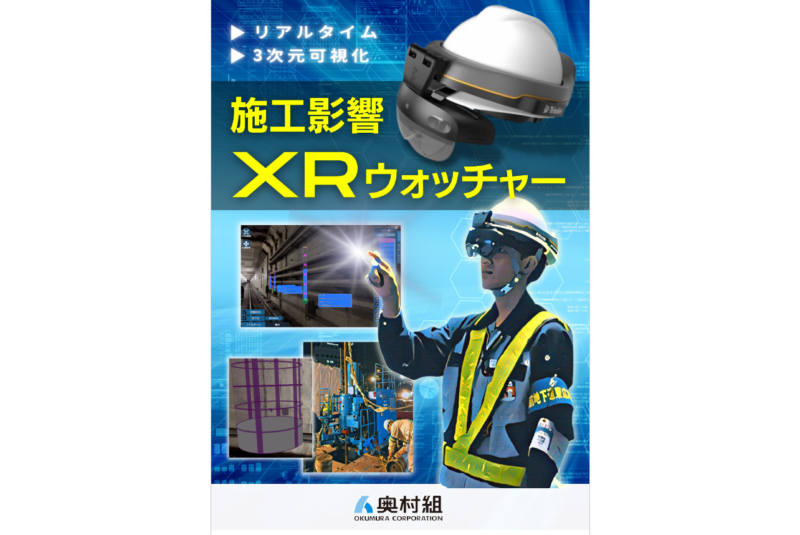
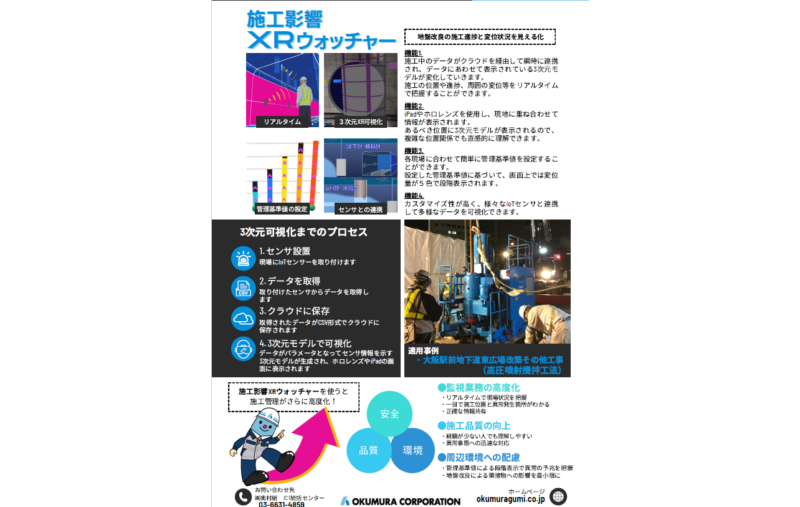
施工影響XRウォッチャーは、工事の進み具合や周辺環境への影響をリアルタイムで見える化するシステムです。
工事現場に設置した各種センサーから取得したデータをクラウド上で集約し、タブレット端末やXR(拡張現実)デバイスを通じて、現場の状況を三次元で分かりやすく表示します。これにより、地中や構造物内部など通常は目で確認できない箇所の状況や、工事の進捗状況、周辺への影響を直感的に把握することができます。
また、現場で取得したさまざまなデータを一つの画面で確認できるため、関係者間で情報を共有しやすくなり、迅速な意思決定や安全管理の向上につながります。
施工影響XRウォッチャーは、最新のセンシング技術とXR技術を活用し、「見えないものを見える化」することで、より安全で効率的な施工管理の実現を支援します。
<特長>
・地中の工事の進捗状況をリアルタイムで確認可能
・センサーデータを3次元で表示し、直感的に把握
・関係者間の情報共有を支援し、判断の迅速化に貢献
・幅広いインフラ工事への活用が可能
<期待される効果>
・安全性の向上
・情報共有の円滑化
・施工管理の効率化
・経験や勘に頼らない客観的な状況把握
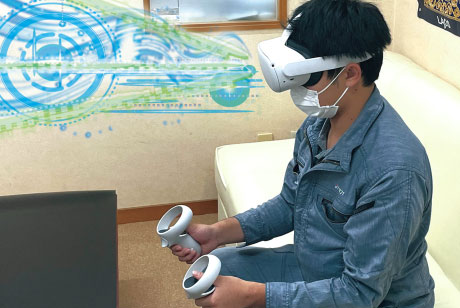
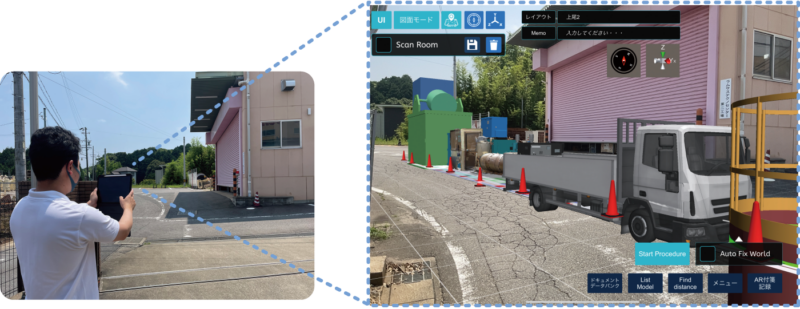
「iVoRi 360(アイボリーサンロクマル)」は、360度カメラで撮影した画像や動画を使って、VRで現場体験が行えるソフトです。
「iVoRi XR(アイボリーエックスアール)」は、タブレット端末やゴーグル型端末を通して、実寸大の資機材を配置できるか検討するソフトです。
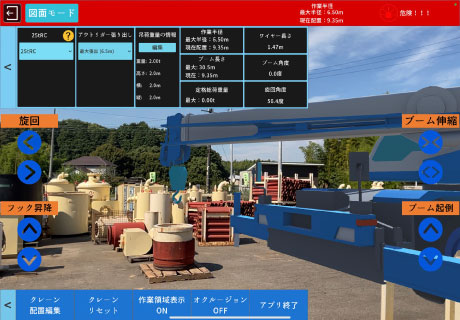
「つったろう」は、タブレット端末を通して、複数種のクレーンを実寸大で配置し、どの位置まで、どのぐらいの重さの荷物が吊れるか計画するアプリです。
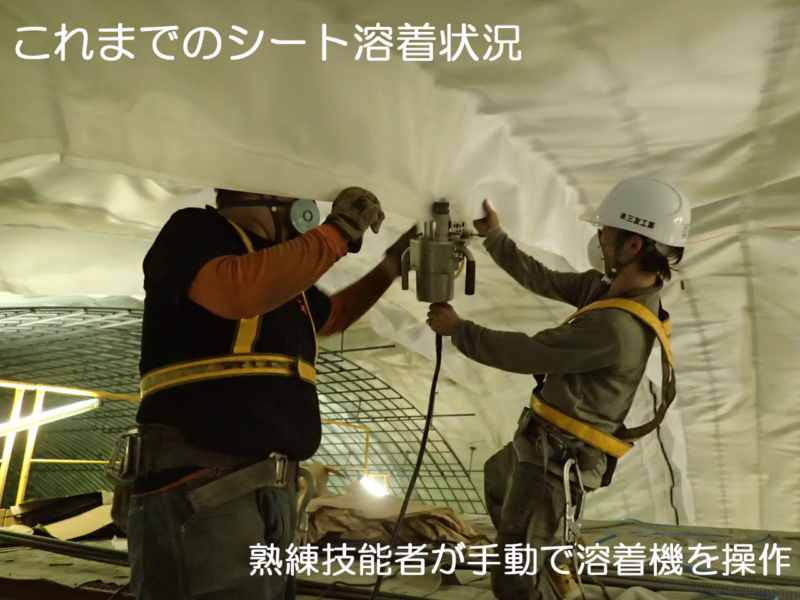
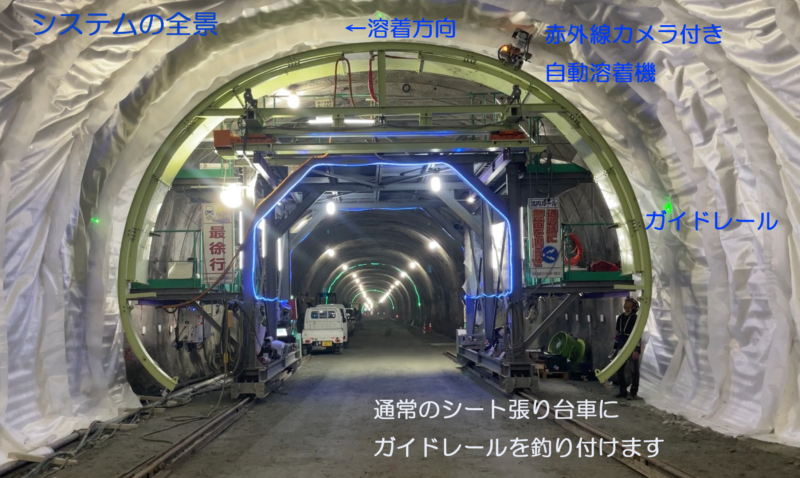
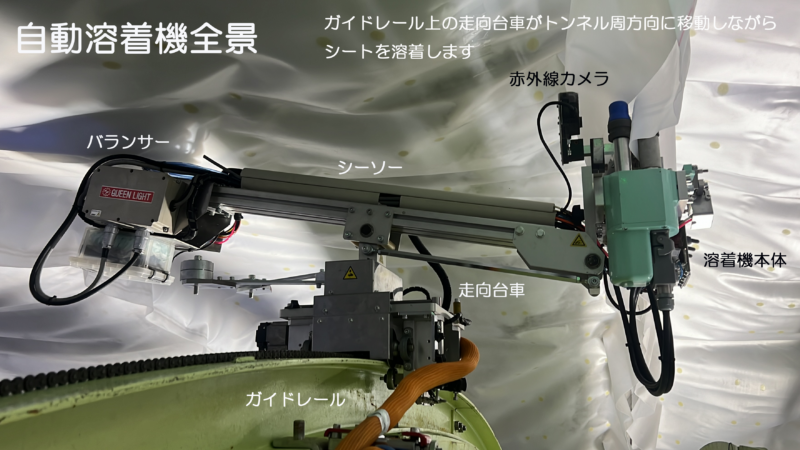
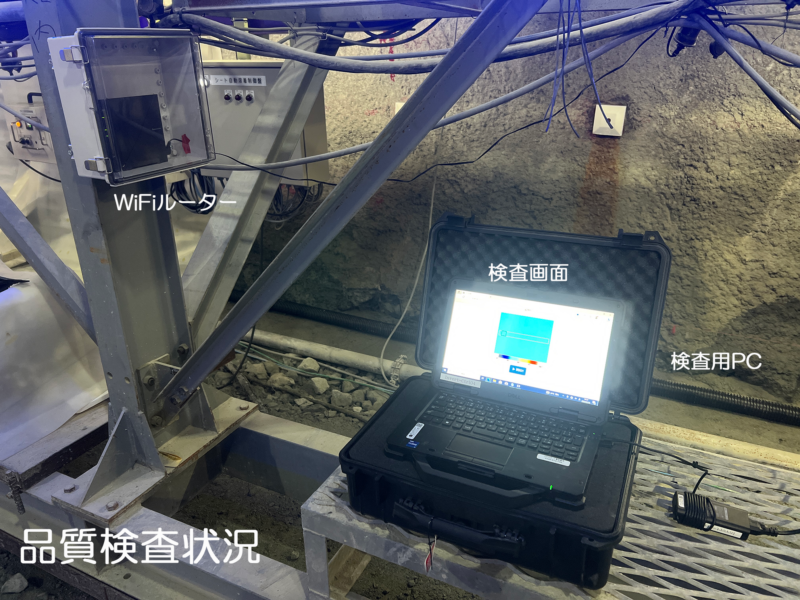
本技術の自動溶着機は、トンネル断面形状に追従するガイドレール上を走行し、シーソー、バランサー機構およびエッジコントロール機構によりシートの「よれ」や「たわみ」に対応して溶着方向や溶着速度を自動で調整できます。これにより、熟練技能工が行っていた溶着機の微調整を機械的に再現し、安定した溶着部の品質を確保できるようにしました。
また、品質管理については、溶着直後の温度分布を赤外線カメラで取得し、施工時に品質判定を行う熱画像リモートセンシング技術を山岳トンネルに展開しました。これにより、施工時にリアルタイムで品質を確認することが可能となり、不具合への即時対応、施工記録の自動保存、維持管理段階で活用可能な数値データの自動取得を可能となりました。
| NETIS登録No. | KK-230038-A |
|---|
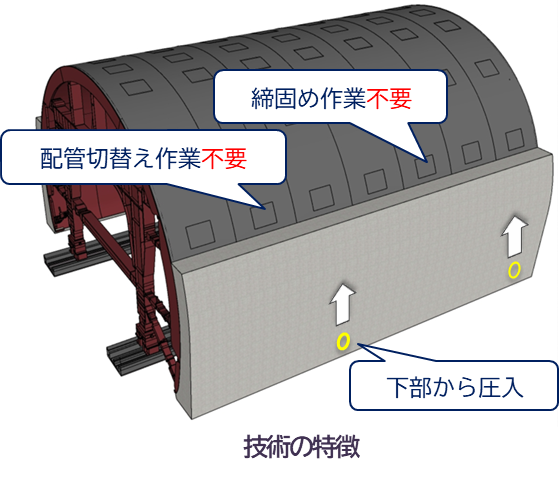
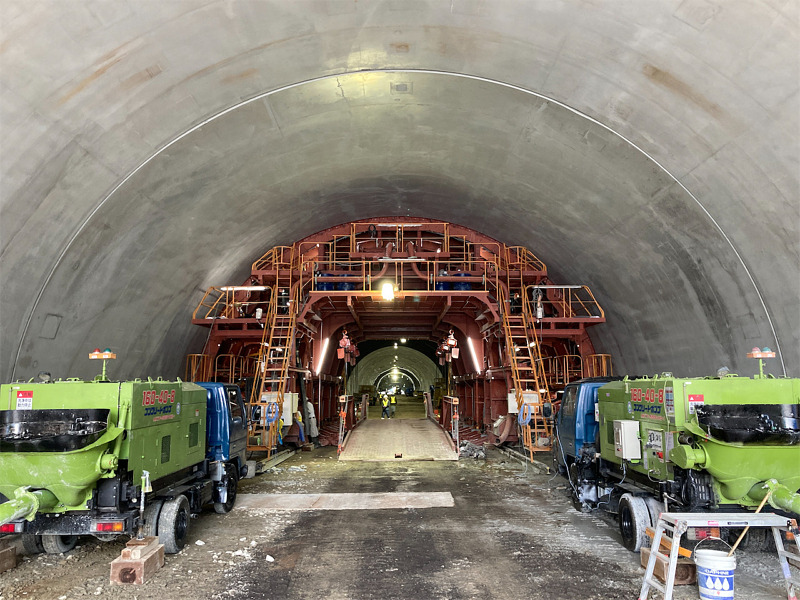
この技術は型枠の隅々まで自然に流れ込む「自己充塡コンクリート」を使用しているので,機械で振動を与えてコンクリートを締め固める作業が必要なく,作業員の負担や人数を減らすことができます.コンクリートを配管から直接押し込む方式を採用しているため,配管を切り替える作業も必要ありません.これにより,締固め不足によるコンクリートの品質のばらつきや,欠陥部の発生などを防ぎ,トンネルの内壁を安定した品質で仕上げることができます.
さらに,CO₂排出量の少ない材料を使用することで,環境への負担も減らします.
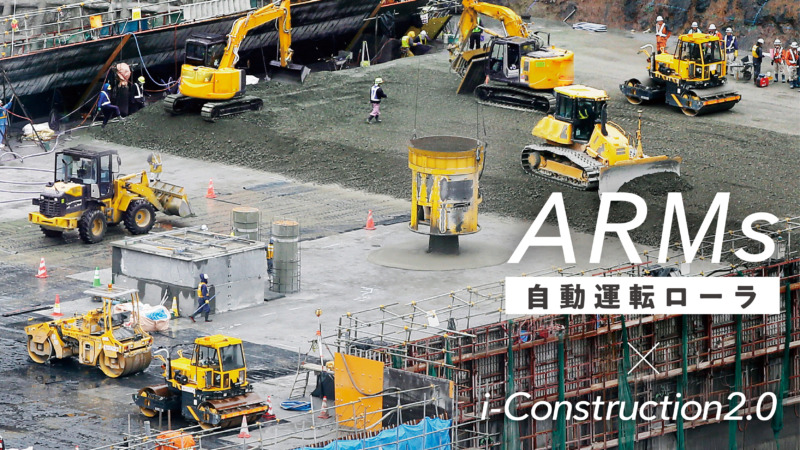
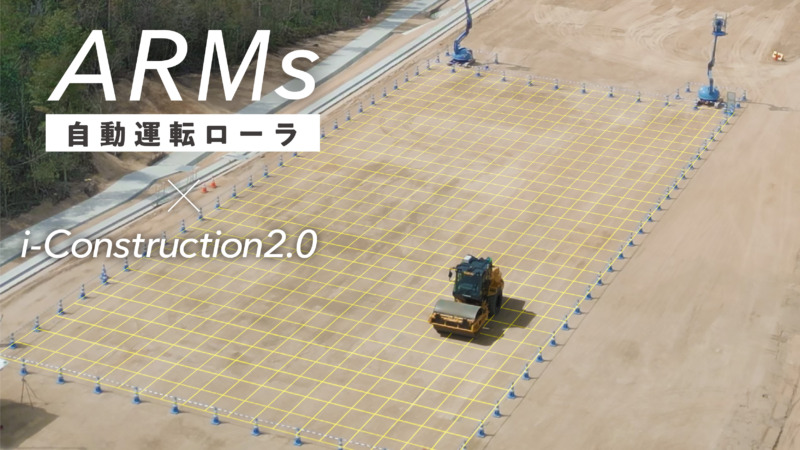
【自動運転ローラARMs】建設業界のあらゆる現場で人手不足が急速に進んでおり、i-Construction2.0が示す自動化の流れは必須となっています。また、労働時間の規制、安全・環境規制の強化、工事内容の高度化にともない建設工事が長期化していますが、複数台稼働や、他建機との連携が進むことで、工期の短縮化にも貢献することができます。更に、機械の運転に専門的な技術や知識は不要となり、一般の方にも働いて頂けるかもしれません。自動運転ローラの業界標準機プロジェクトは、土工だけでなく舗装工にも枠組みを拡大中です。
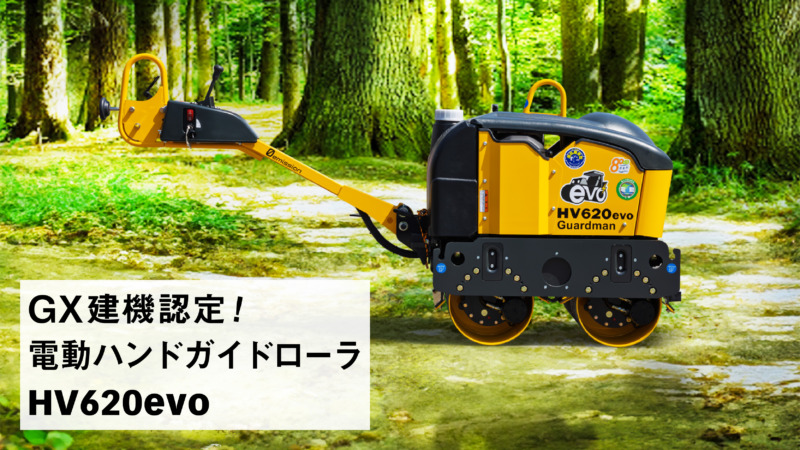
【電動ローラHV620 evo】ハンドガイドローラは、舗装の補修工事や歩道、開削工などの狭隘な施工現場で使用されるため、現場内に排気ガスがこもったり、オペレータがその臭気にさらされたりする場合も多い機械です。電動化は、排出されるCO2を低減して地球環境を守るだけでなく、健康被害からオペレータを守る意義もあります。2026年4月には、国土交通省によって創設されたGX建設機械認定制度に、ローラとしては初めて認定されました。
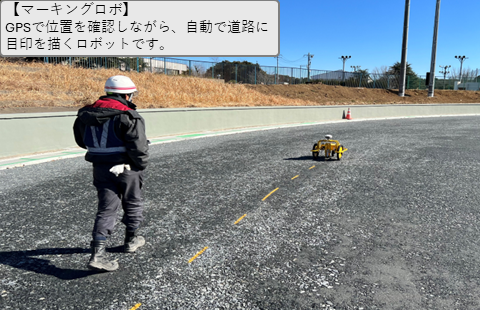
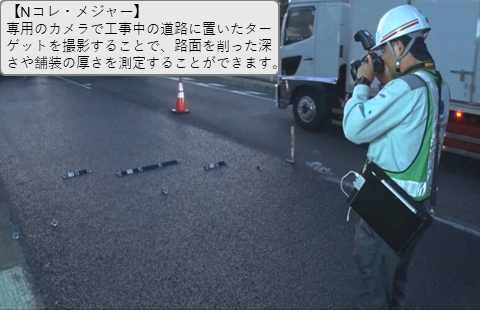
N-PNextは、舗装工事をより安全で正確に行うための技術の集まりです。工事で使う機械にGPSやセンサー、カメラなどを取り付けることで、機械が自分の位置を確認したり、工事の状況を記録したりすることができます。
例えば、道路に線を引く位置を自動で描くロボットや、道路を削る深さを自動で確認するシステムがあります。また、人が近づくと機械が止まる仕組みなど、安全を守るための技術も使われています。
N-PNextは、舗装工事をより早く、正確に、安全に行うことができます。みなさんが安心して歩いたり車に乗ったりできる道路を支える、新しい道路づくりの技術です。
建物を支える土(地盤)は,その特性に応じて様々な挙動を示します。そのため,工事で土を材料として扱う場合には,これらの詳細な材料特性を正確に把握しなければなりません。この特性の中で最も重要となる情報が,その土を構成する「粒度分布」であり,「どのくらいの大きさの粒子が,どのくらいの量で含まれているか」を示しています。
この「粒度分布」は規格試験を通じて得られる情報ですが,試験開始から結果を得るまでには,通常数日から一週間程度の時間を必要とします。そのため,特に施工管理の中で生じる「今すぐ粒度分布が知りたい」といったニーズに対応することが難しい状況にあります。
ASYSTは,このニーズに対応することを目的に開発されました。その特長は,AIを使って土の写真画像から粒度分布を迅速に推測できるところであり,1時間程度で把握することが可能です。工事の計画通り進めるという面だけでなく,ますます省力化が進んでいく建設分野の中において,ASYSTに大きな活躍が期待されます。
近年、ポンプ設備をはじめとするインフラの維持管理では、設備の老朽化や技術者不足、点検業務の負担増加が課題となっています。
e-ポンプは、ポンプ設備の運転状況をクラウド上で管理し、遠隔地からでも設備の状態を確認できる監視サービスです。現場へ行かなくても設備の状況を把握できるため、日常点検の効率化や異常の早期発見を支援します。
e-ポンプメンテは、タブレットを活用して点検記録を電子化し、ポンプ設備の保守点検業務を効率化するサービスです。現場の映像を共有しながら遠隔でアドバイスを受けられるため、経験豊富な技術者が離れた場所から作業を支援でき、技術継承や作業品質の向上にも役立ちます。
両サービスを活用することで、ポンプ設備の監視から保守点検までをデジタル化し、効率的なインフラ維持管理の実現に貢献します。
※「e-ポンプ」「e-ポンプメンテ」は株式会社 日立インダストリアルプロダクツの登録商標です。
日本大学交通システム工学科では交通・インフラ・環境・情報に関連する教育・研究活動を実施しています.
近年勧められている交通・建設分野におけるICT技術の活用や応用を展望する研究について紹介します.
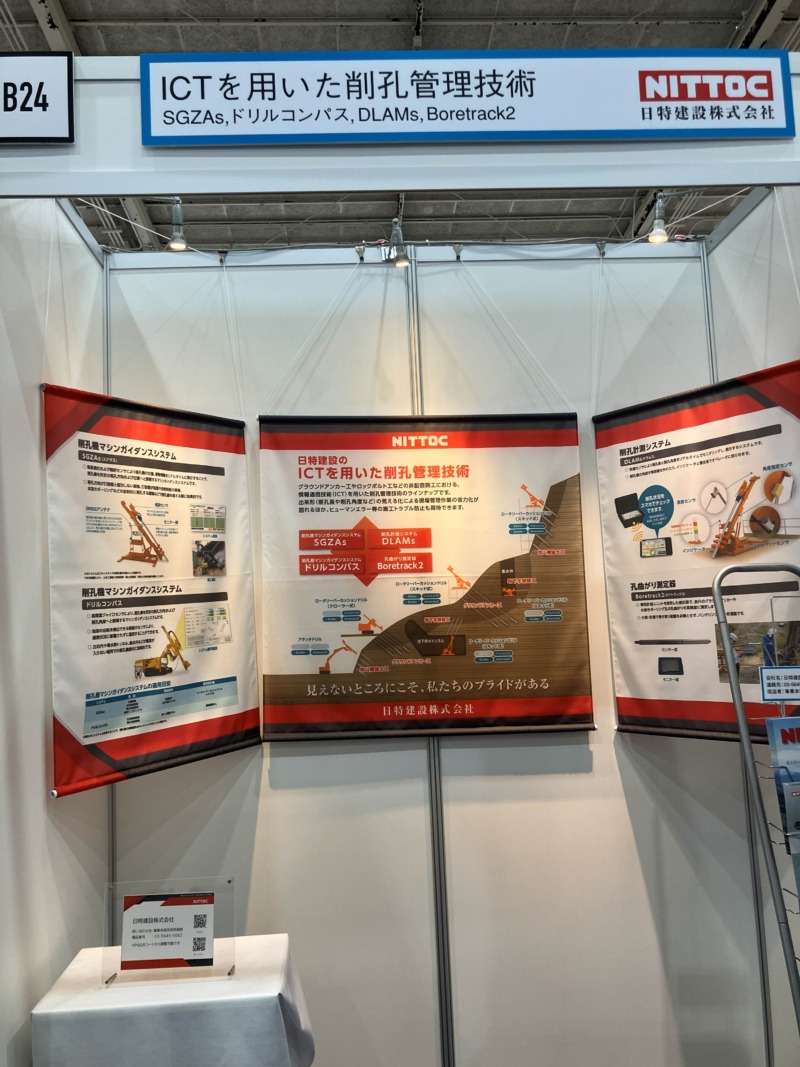
従来では、斜面上の法面工(人)が目視や角度計・メジャーを用いてマシーンの位置を決め、削孔方向や角度を確認していいました。これでは制度に限界があります。一方、斜面削孔機に、これらシステムを取り付け活用することで、機械の設置スピードや削孔制度が向上するとともにリアルタイムでの見える化によりヒューマンエラーが少なくなります。
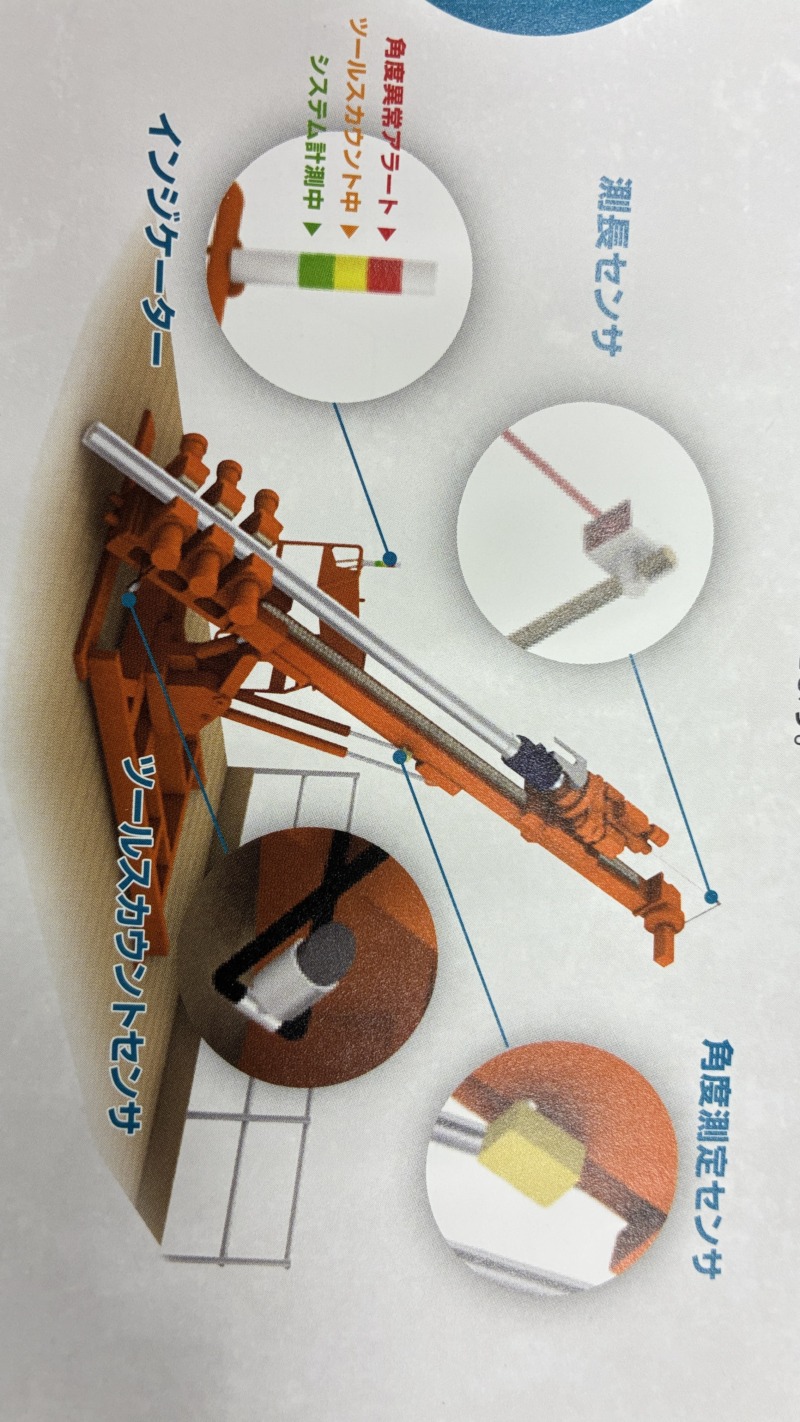
DLAMs(ドラムス):削孔長と削孔角度をリアルタイムでモニタリング表示できるシステムです。
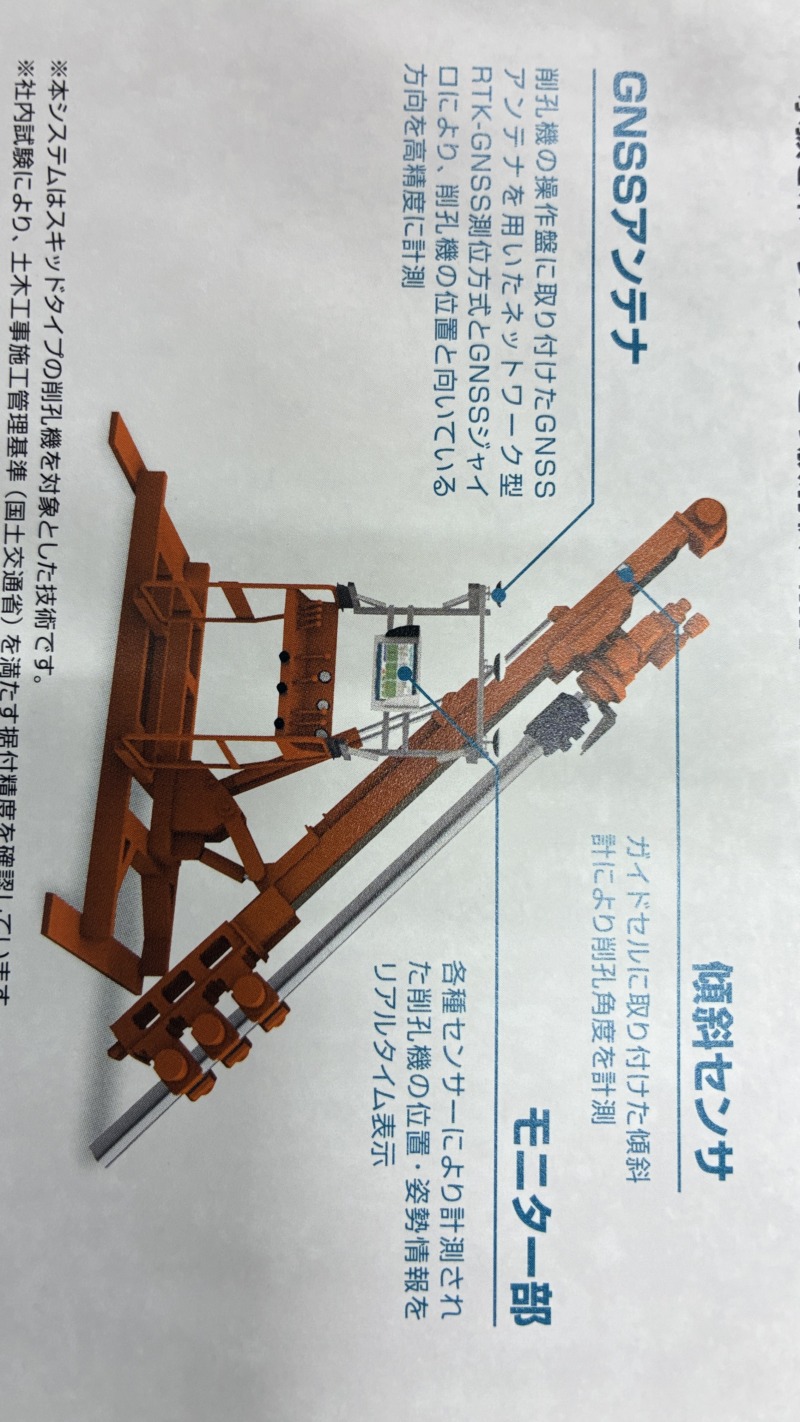
SGZAs(スグザス):削孔機の位置と姿勢情報をリアルタイムでモニタリング表示できるシステムです。
ドリルコンパス:削孔機の方向と角度を誘導するシステムです。
Boretrack2(ボアトラック2):削孔距離が長い削孔穴の穴曲がり状況を測定できます。
これら、4システム(ICT)の削孔管理技術を活用することで高精度な削孔管理が実現します。
| NETIS登録No. | CB-240050-A |
|---|
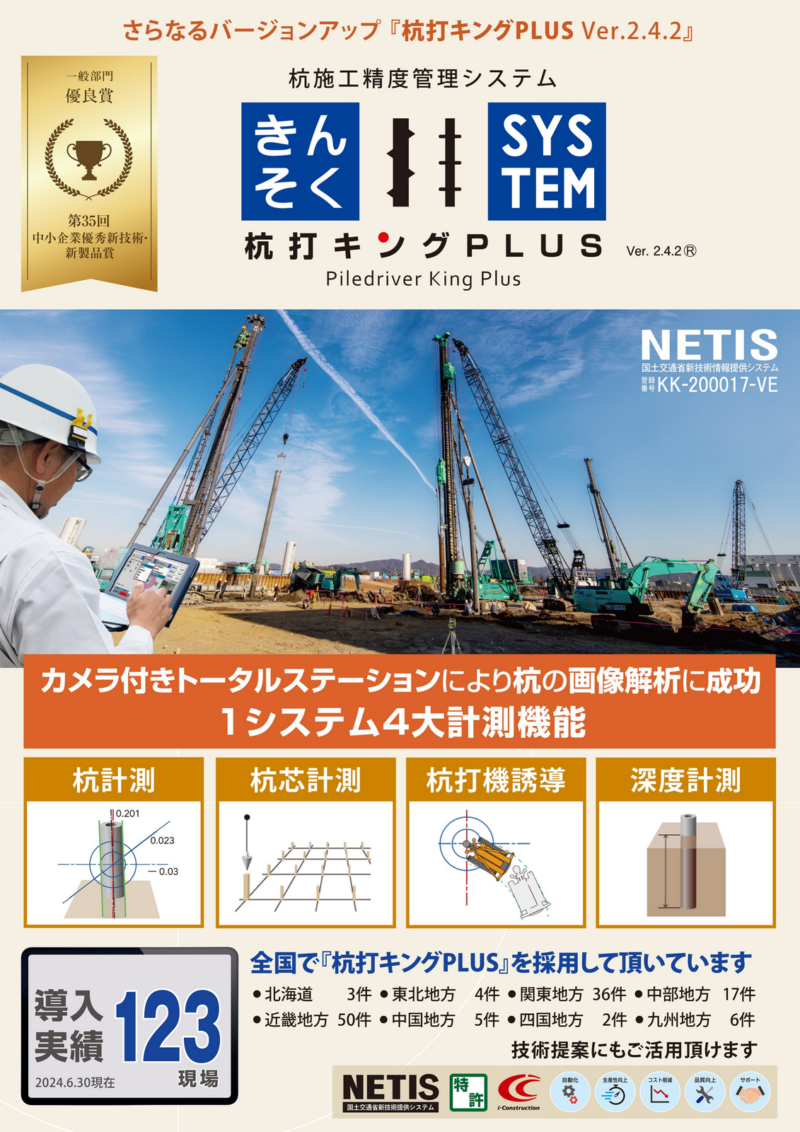
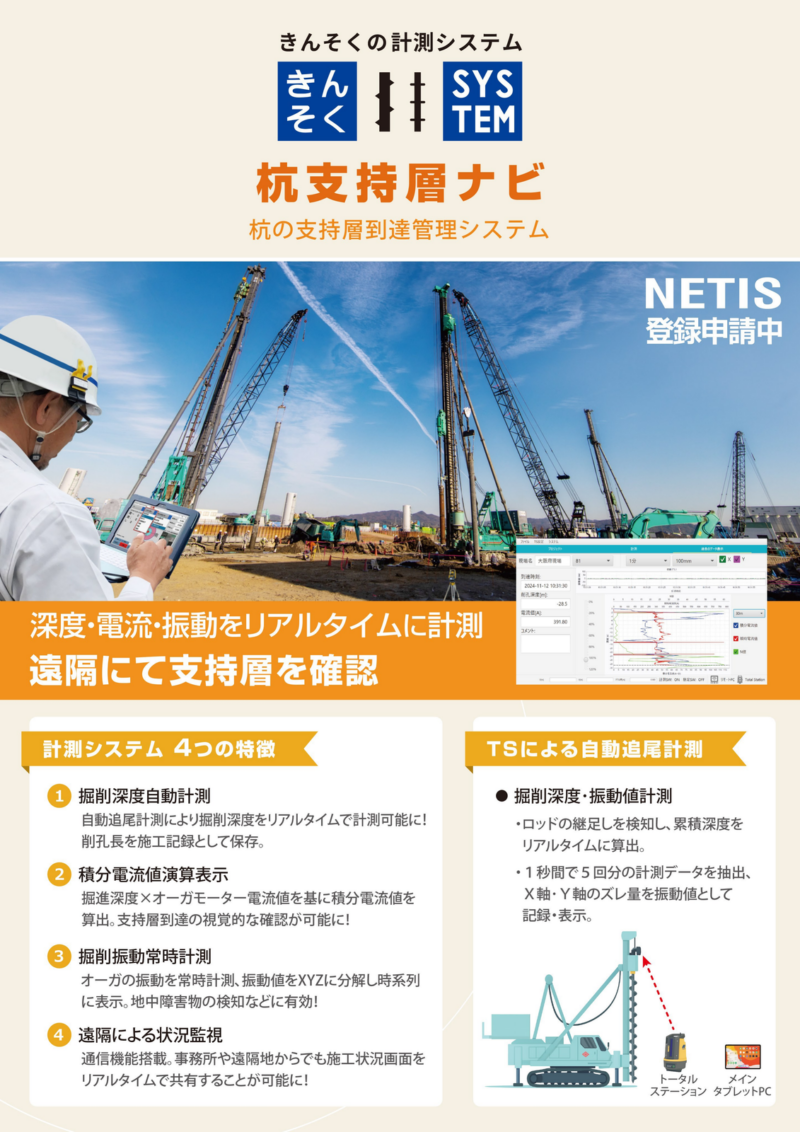
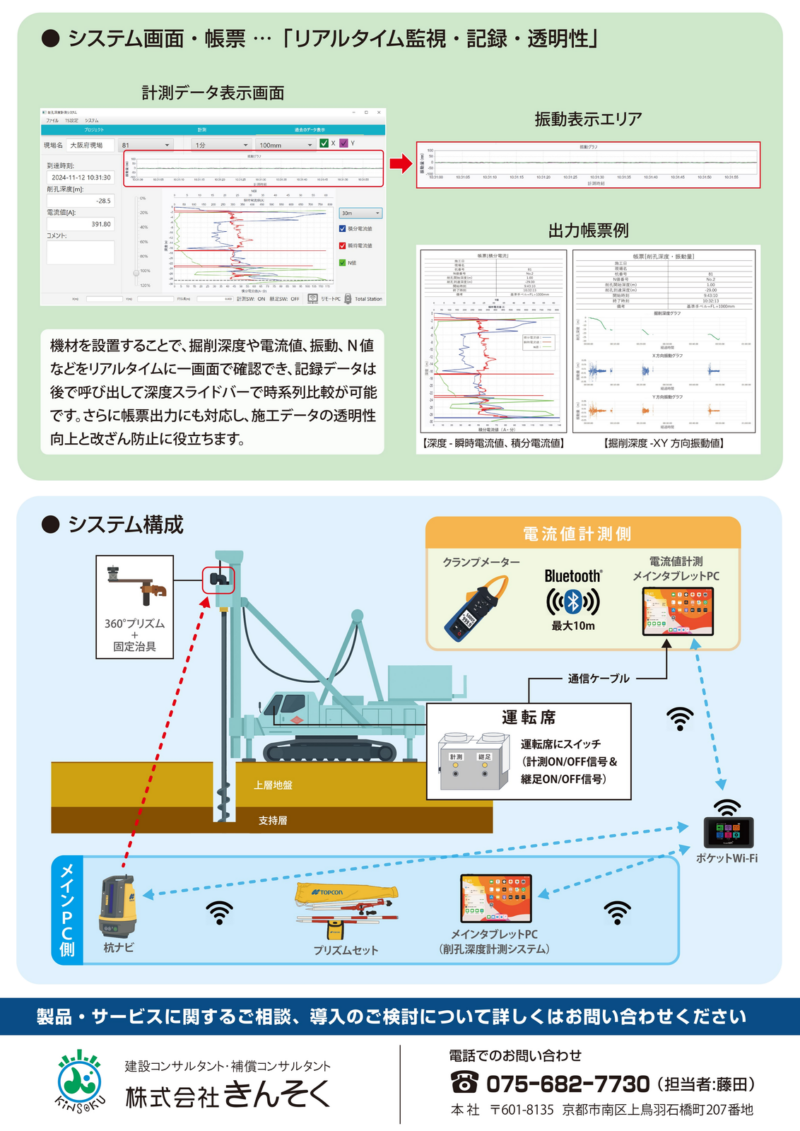
ハカルに特化したDXシステムにより、杭施工の位置・傾斜の精度を管理、また支持層の到達確認をサポートします。
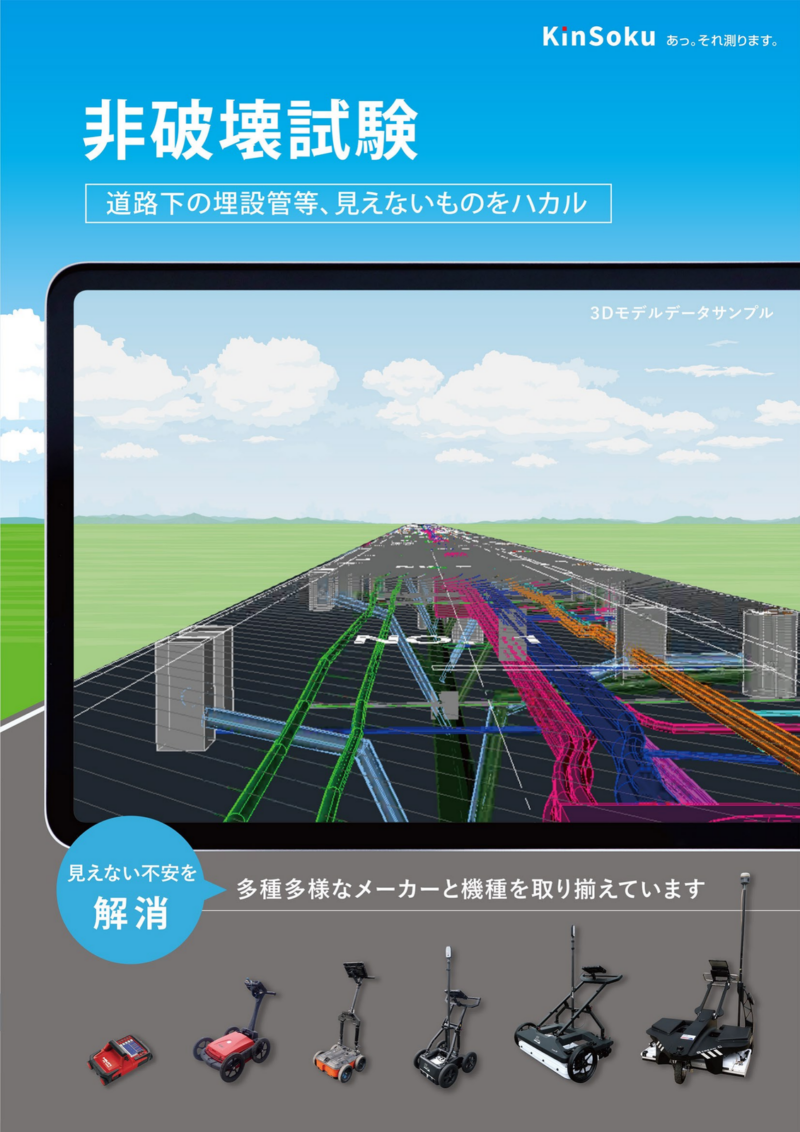
見えないものをハカル・非破壊検査技術により、埋設管・空洞の確認、発注者と試掘確認の上、三次元モデル化、維持・管理に役立つ見える化をサポートします。
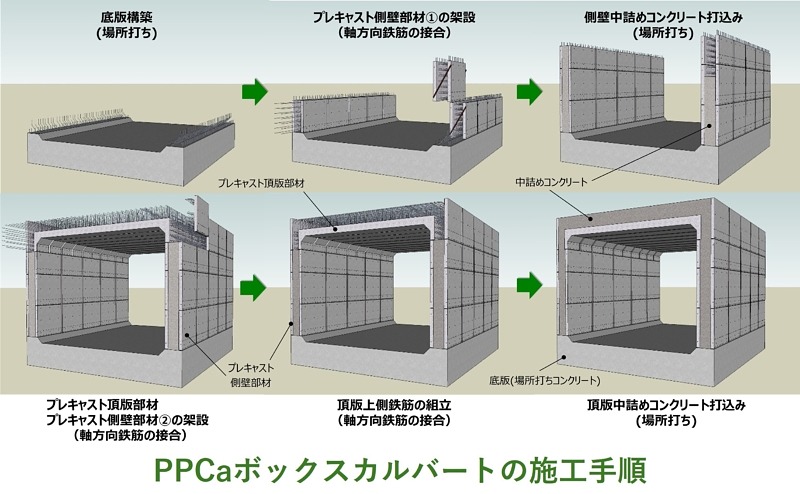
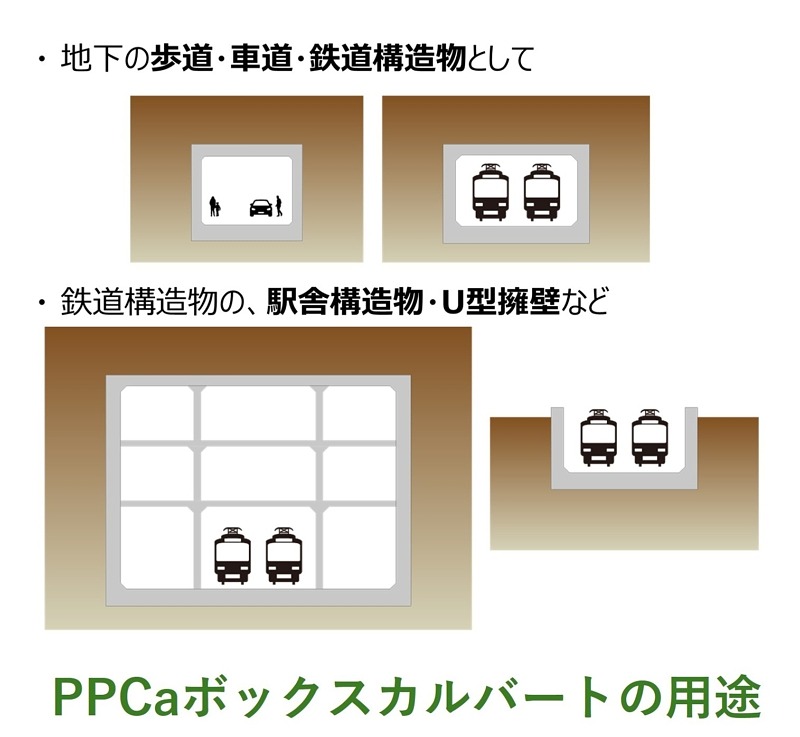
R2国道246号渋谷駅周辺地下道工事は、国道246号渋谷駅西口交差点において、地下歩道及び地下車路を、また国道246号渋谷駅東口交差点において、地下歩道を建設する工事です。このうち、西口交差点の地下歩道及び地下車路の構築にあたり、PPCaボックスカルバートの技術を初めて適用しました。
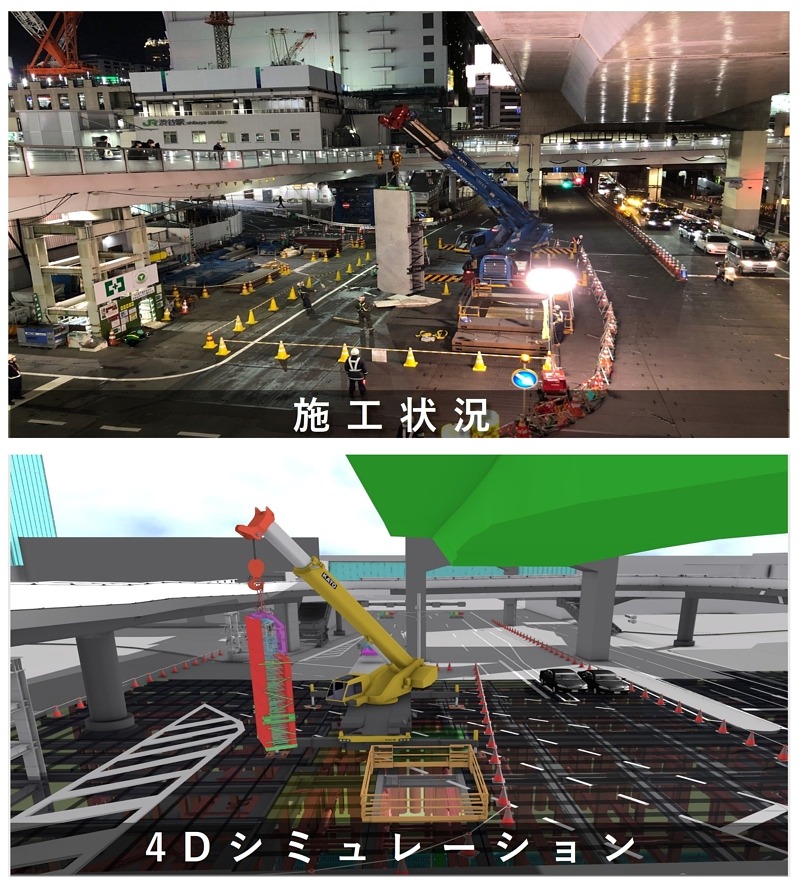
工事を行う現場交差点は、上空には首都高速や歩道橋、地上は交通量の多い国道246号、及び地下にはすでに始まっている工事の山留め支保工などが存在する厳しい条件となっています。また、車線規制中の限られた時間で作業を実施するため、3Dモデル空間で作業手順のシミュレーション(4Dシミュレーション)を事前に行い、時間的制約・空間的制約下での施工状況を確認しました。
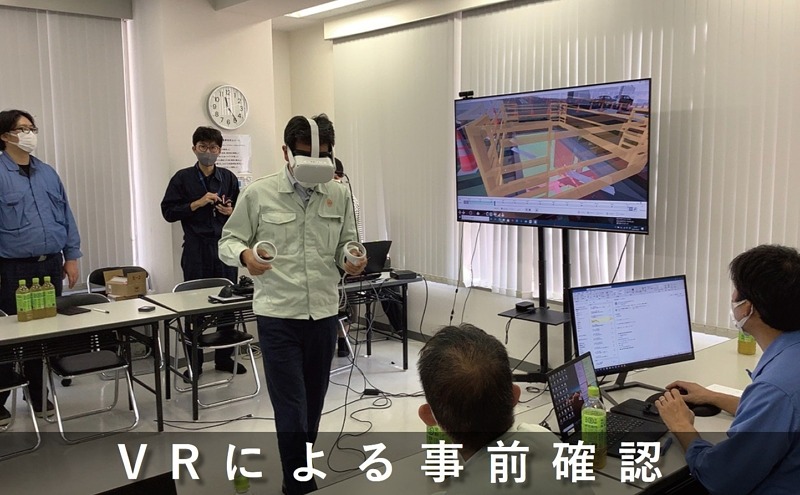
また、施工検討会では、工事関係者とともに4Dシミュレーション結果をVRにより確認しあうことで、①設計成果の可視化による施工時の不整合の防止(例:施工における架台・鉄筋の干渉)、②工法・工程の妥当性検討による施工段階での手戻り防止、③施工手順・計画を視覚的に把握することによる業務の効率化、④危険箇所の確認、安全対策の徹底を行うことができました。
さらに、この工法を適用したことで、大幅な工期短縮を行うことができました。
| NETIS登録No. | KT-230338-A |
|---|


